
Solution
Projets de robots de manutention
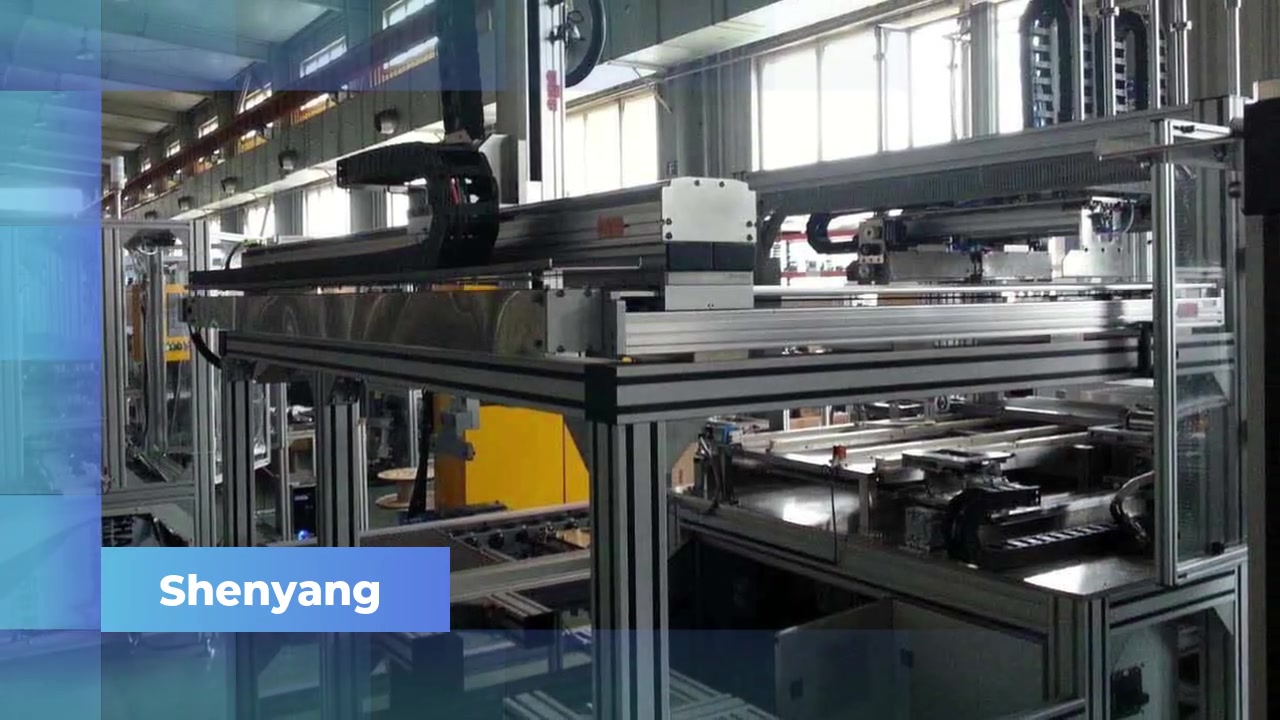
Pour un projet de manutention, précisez la course de chaque axe, la charge utile, la vitesse et l'environnement de fonctionnement.
Points à confirmer pour ce système
Indiquez la pièce, son orientation, les points de prise et de dépose ou les postes de procédé, ainsi que le mouvement requis entre eux. Une configuration cartésienne utilise des axes linéaires distincts ; leur nombre et leur disposition dépendent de la tâche. Précisez aussi l’outil ou la pince et son contact avec la pièce.
Indiquez l’encombrement au sol ou sur la machine, les surfaces de montage, les obstacles, les interfaces d’alimentation et de commande ainsi que l’environnement de fonctionnement. Pour la manutention, précisez les postes de chargement et de déchargement et l’outil en bout d’axe. Un schéma simple facilite l’examen de ces interfaces.
Se renseigner sur cette page
Détails utiles à préciser :
- Fonction de l’équipement
- Course de chaque axe (mm)
- Charge utile (kg) et vitesse
- Environnement d’utilisation
Enregistré dans ce navigateur uniquement. Rien envoyé.