
Soluzione
Progetti di robot per movimentazione
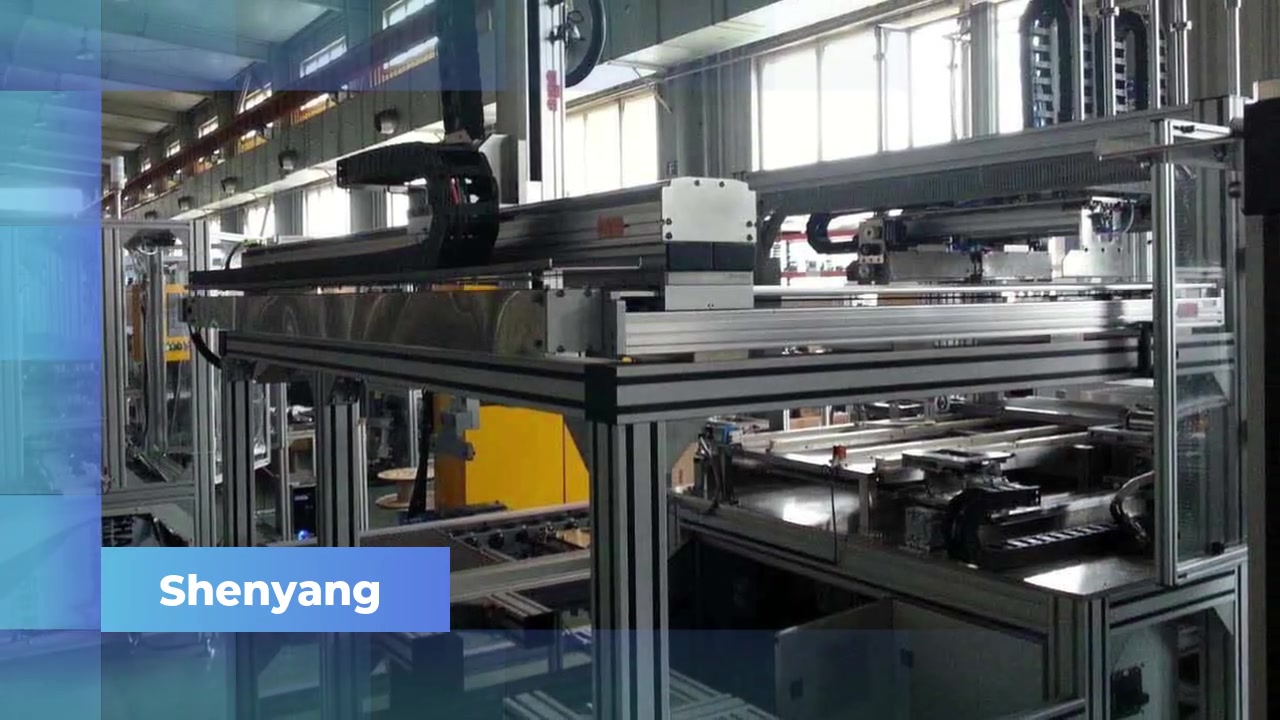
Per un progetto di movimentazione, indica la corsa di ogni asse, il carico utile, la velocità e l'ambiente operativo.
Cosa verificare per questo sistema
Indicare il pezzo, il suo orientamento, i punti di presa e deposito o le stazioni di processo e il movimento necessario tra essi. Una configurazione cartesiana usa assi lineari separati; numero e disposizione dipendono dall’attività. Includere l’utensile o la pinza e il modo in cui entra in contatto con il pezzo.
Indicare l’ingombro a pavimento o della macchina, le superfici di montaggio, gli ostacoli, le interfacce di alimentazione e controllo e l’ambiente operativo. Per la movimentazione, mostrare le stazioni di carico e scarico e l’utensile terminale. Un semplice schema del layout facilita la verifica di queste interfacce.
Chiedi informazioni su questa pagina
Dettagli utili da includere:
- Funzione dell’attrezzatura
- Corsa per asse (mm)
- Carico utile (kg) e velocità
- Ambiente operativo
Salvato solo in questo browser. Nulla inviato.