
โซลูชัน
โครงการหุ่นยนต์ขนย้าย
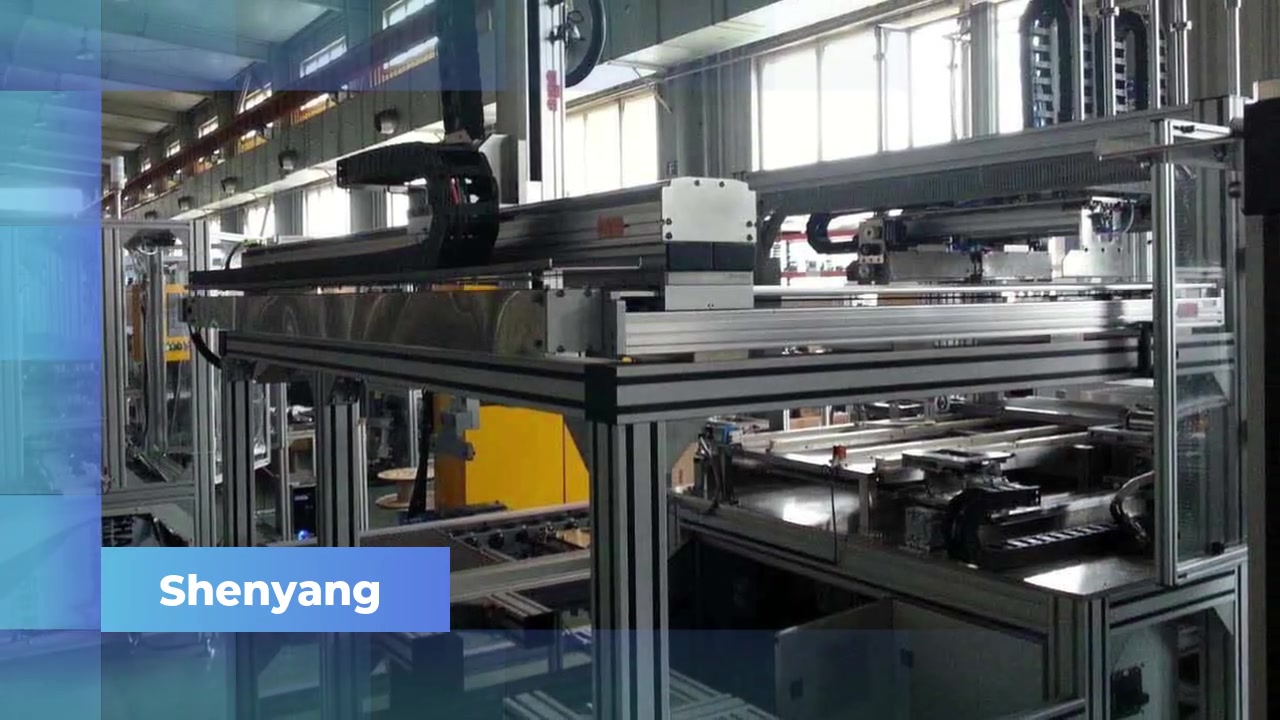
สำหรับโครงการขนย้าย ระบุระยะเคลื่อนที่ของแต่ละแกน โหลด ความเร็ว และสภาพแวดล้อมการทำงาน
สิ่งที่ควรยืนยันสำหรับระบบนี้
ระบุชิ้นส่วน ทิศทาง จุดหยิบและวางหรือสถานีงาน และการเคลื่อนที่ที่ต้องการระหว่างจุดเหล่านั้น ระบบคาร์ทีเซียนใช้แกนเชิงเส้นแยกกัน จำนวนและการจัดวางขึ้นอยู่กับงาน ระบุเครื่องมือหรือกริปเปอร์และวิธีสัมผัสกับชิ้นงานด้วย
ระบุขอบเขตพื้นที่บนพื้นหรือเครื่องจักร พื้นผิวติดตั้ง สิ่งกีดขวาง จุดเชื่อมต่อไฟฟ้าและระบบควบคุม รวมถึงสภาพแวดล้อมการทำงาน สำหรับงานขนย้าย ให้แสดงสถานีป้อนและนำออกกับเครื่องมือปลายทาง ภาพร่างผังอย่างง่ายช่วยตรวจสอบจุดเชื่อมต่อเหล่านี้ได้
สอบถามเกี่ยวกับหน้านี้
รายละเอียดที่ควรระบุ:
- หน้าที่อุปกรณ์
- ระยะเคลื่อนที่แต่ละแกน (mm)
- น้ำหนักบรรทุก (kg) และความเร็ว
- สภาพแวดล้อมการใช้งาน
เก็บในเบราว์เซอร์นี้เท่านั้น ไม่ได้ส่งอะไร