
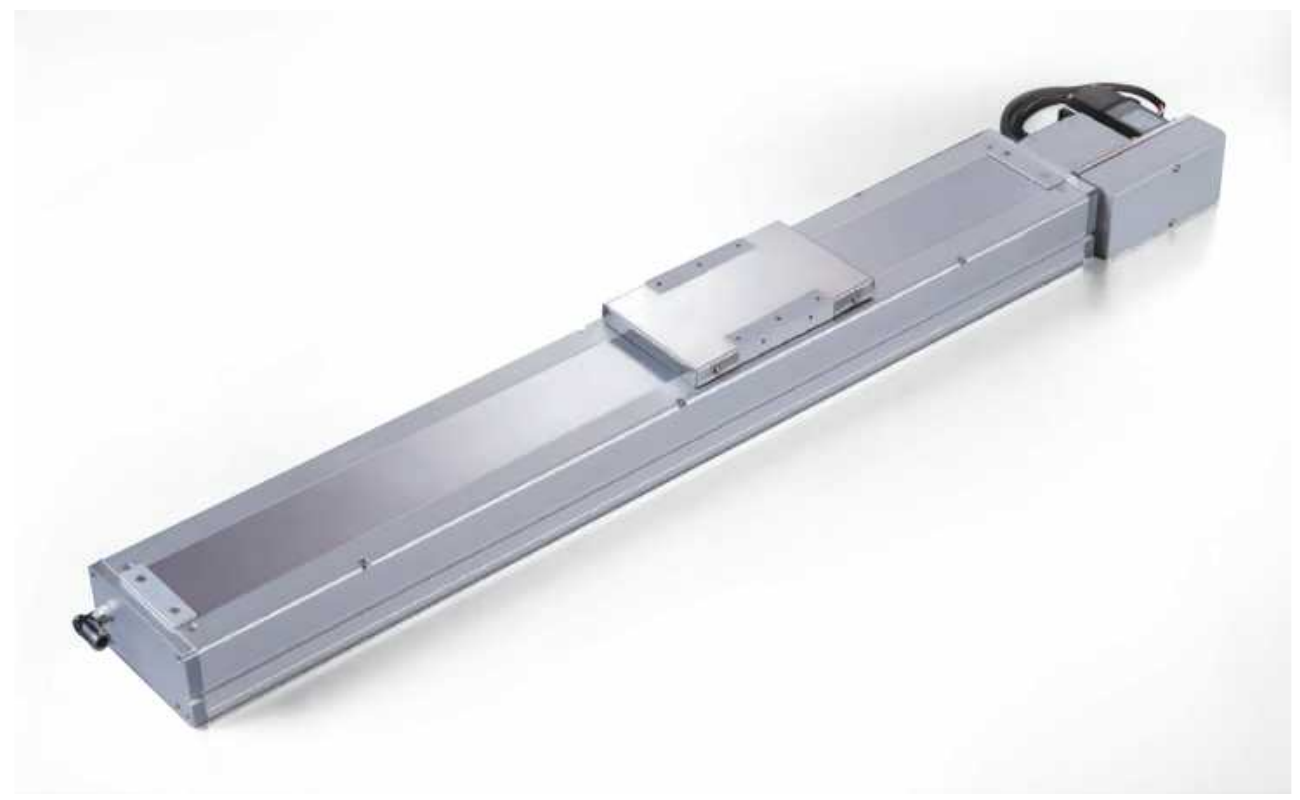
MDC135 · ベルト駆動直線モジュール
ベルトでキャリッジを動かします。必要な移動量と速度を、伝動構造、減速の選択肢、設置空間と併せて比較します。
MDC135の比較
MDC135では次の項目を比較します:移動ストローク: 100–3500 mm;ベルト幅: 35 mm。 型番の図面で駆動端とキャリッジの接続を確認します。張力、保守空間、位置決め要件も検討します。
パラメータと適用範囲
| 同期ベルト幅 現在の技術モデル | 35 mm |
|---|---|
| 水平荷重 = · 5 · モデル単位の資料パラメータ;モジュールまたは販売構成への適用は確定していません | 10 kg |
| 水平荷重 = · 8 · モデル単位の資料パラメータ;モジュールまたは販売構成への適用は確定していません | 28 kg |
| 水平荷重 = · 10 · モデル単位の資料パラメータ;モジュールまたは販売構成への適用は確定していません | 45 kg |
| 水平荷重 = · 15 · モデル単位の資料パラメータ;モジュールまたは販売構成への適用は確定していません | 80 kg |
| リード 現在の技術モデル | 120 mm |
| 最高速度 = · 5 · モーター回転速度 3000 rpm;資料表記載値であり、販売構成として確定していません · モデル単位の資料パラメータ;モジュールまたは販売構成への適用は確定していません · 原册摘要速度与减速比表不一致;本值按表格条件展示。 | 1200 mm/s |
| 最高速度 = · 8 · モーター回転速度 3000 rpm;資料表記載値であり、販売構成として確定していません · モデル単位の資料パラメータ;モジュールまたは販売構成への適用は確定していません · 原册摘要速度与减速比表不一致;本值按表格条件展示。 | 750 mm/s |
| 最高速度 = · 10 · モーター回転速度 3000 rpm;資料表記載値であり、販売構成として確定していません · モデル単位の資料パラメータ;モジュールまたは販売構成への適用は確定していません · 原册摘要速度与减速比表不一致;本值按表格条件展示。 | 600 mm/s |
| 最高速度 = · 15 · モーター回転速度 3000 rpm;資料表記載値であり、販売構成として確定していません · モデル単位の資料パラメータ;モジュールまたは販売構成への適用は確定していません · 原册摘要速度与减速比表不一致;本值按表格条件展示。 | 400 mm/s |
| モーター出力 現在の技術モデル | 400 W |
| 繰返し位置決め精度 現在の技術モデル | ±0.05 mm |
| ストローク間隔 現在の技術モデル | 50 mm |
| ストローク範囲 現在の技術モデル · 原册行程表到 3500 mm;早期提取摘要记 3000 mm,本项按原册表格展示。 | 100–3500 mm |
| 垂直荷重 = · 5 · モデル単位の資料パラメータ;モジュールまたは販売構成への適用は確定していません | 10 kg |
| 垂直荷重 = · 8 · モデル単位の資料パラメータ;モジュールまたは販売構成への適用は確定していません | 20 kg |
| 垂直荷重 = · 10 · モデル単位の資料パラメータ;モジュールまたは販売構成への適用は確定していません | 30 kg |
| 垂直荷重 = · 15 · モデル単位の資料パラメータ;モジュールまたは販売構成への適用は確定していません | 30 kg |
HTROBOTに相談
- High-Speed Synchronous Belt Module Belt Drive Linear Guide Sliding Table Module Linear Actuator ↗
Alibabaシリーズ商品 · MDC135
シリーズの参考商品です。現在の構成は販売者にご確認ください。
- メールemmy@htrobot.com
- 電話+86 152 0225 5004
- AlibabaストアAlibabaストアを見る