Tài liệu tham khảo
Tham khảo hệ thống, vận hành và ứng dụng từ catalog nguồn. Thông số riêng của mẫu nằm trong bảng thông số.
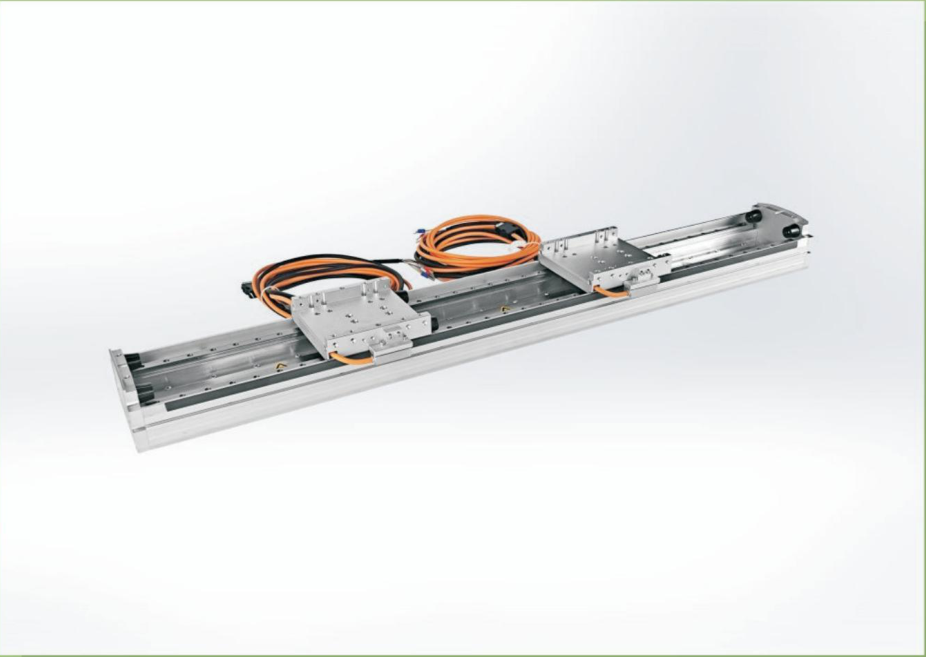
Mô-đun động cơ tuyến tính và ứng dụng
Catalog động cơ tuyến tính Tuogu, trang 122
Nguồn mô tả mô-đun dẫn động trực tiếp, nhiều bộ phận chuyển động trên một trục, bố trí XY và bệ giàn dùng cho cắt, khắc, đánh dấu laser, máy công cụ chính xác và thiết bị bán dẫn. Phần giới thiệu họ sản phẩm nêu độ chính xác định vị tới±1μm và hành trình không giới hạn; thông số của mô-đun/bệ đã cấu hình được nêu riêng. Các cỡ mô-đun90/120/140/170 đều có biến thể bảng động cơ lực đẩy nhỏ/lớn. Tám bảng model động cơ hiện tại giữ riêng thông số lực,dòng điện,nhiệt và khối lượng.
Hình minh họa từ nguồn
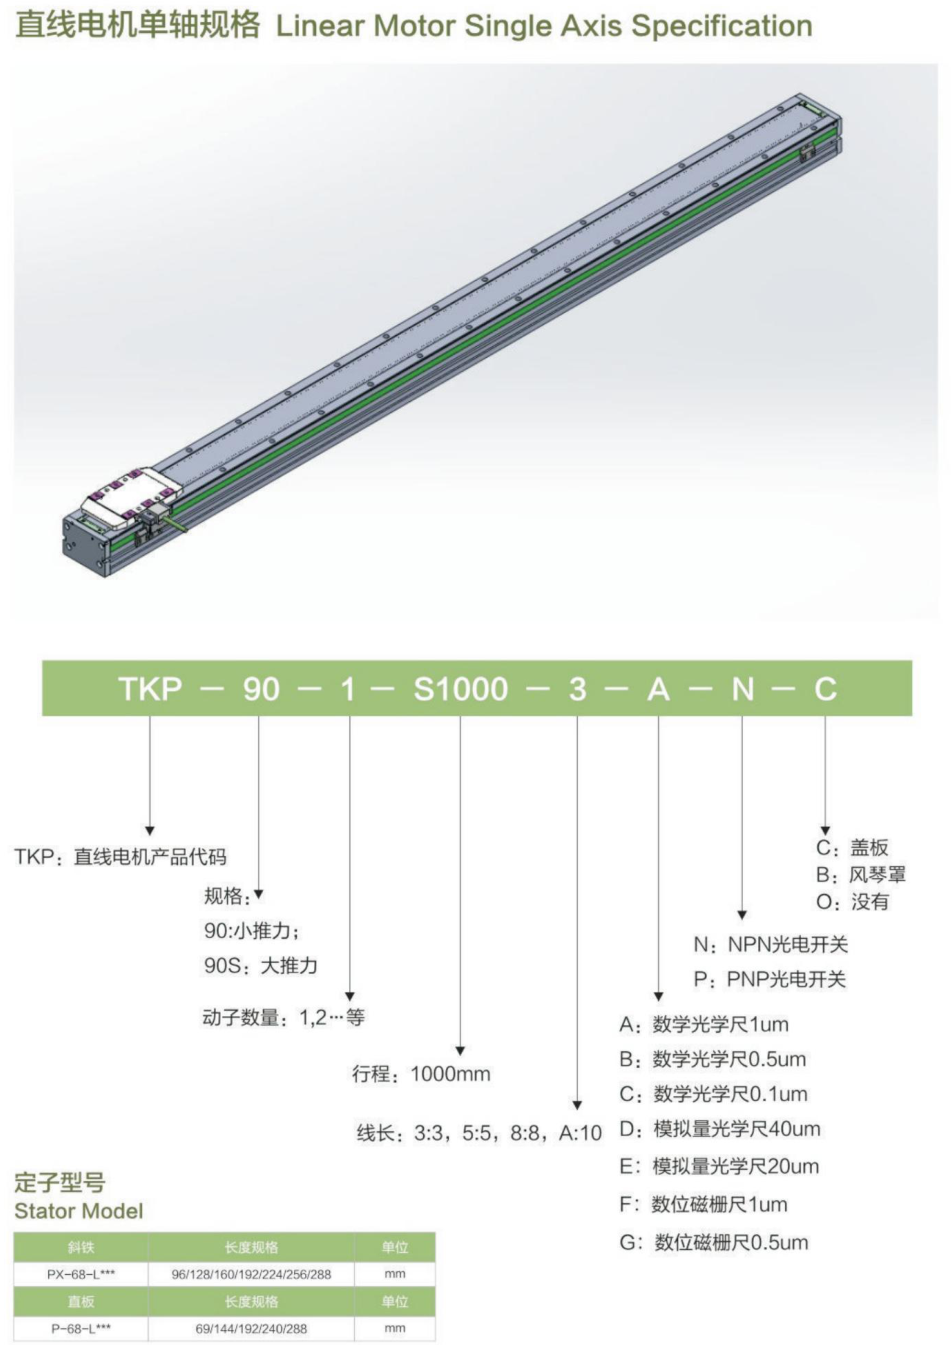
Mã mô-đun một trục và tham khảo stator
Catalog động cơ tuyến tính Tuogu, trang 123
Ví dụ mã in:TKP-90-1-S1000-3-A-N-C. Tùy chọn cỡ mô-đun90/90S,120/120S,140/140S,170/170S; số bộ phận chuyển động1,2…; S1000 nghĩa là hành trình1000mm. Mã cáp3/5/8/A có giá trị in3/5/8/10; nguồn không nêu đơn vị chiều dài cáp. Mã phản hồi:A/B/C quang học1/0.5/0.1μm,D/E quang học40/20μm,F/G từ tính1/0.5μm. N:NPN/P:PNP công tắc quang điện. C:tấm che/B:ống xếp/O:không có.
Bảng stator có PX-68-L*** với chiều dài 96/128/160/192/224/256/288mm và P-68-L*** với chiều dài 69/144/192/240/288mm. Độ phù hợp chính xác giữa động cơ/mô-đun/stator phải xác định theo cấu hình.
Hình minh họa từ nguồn
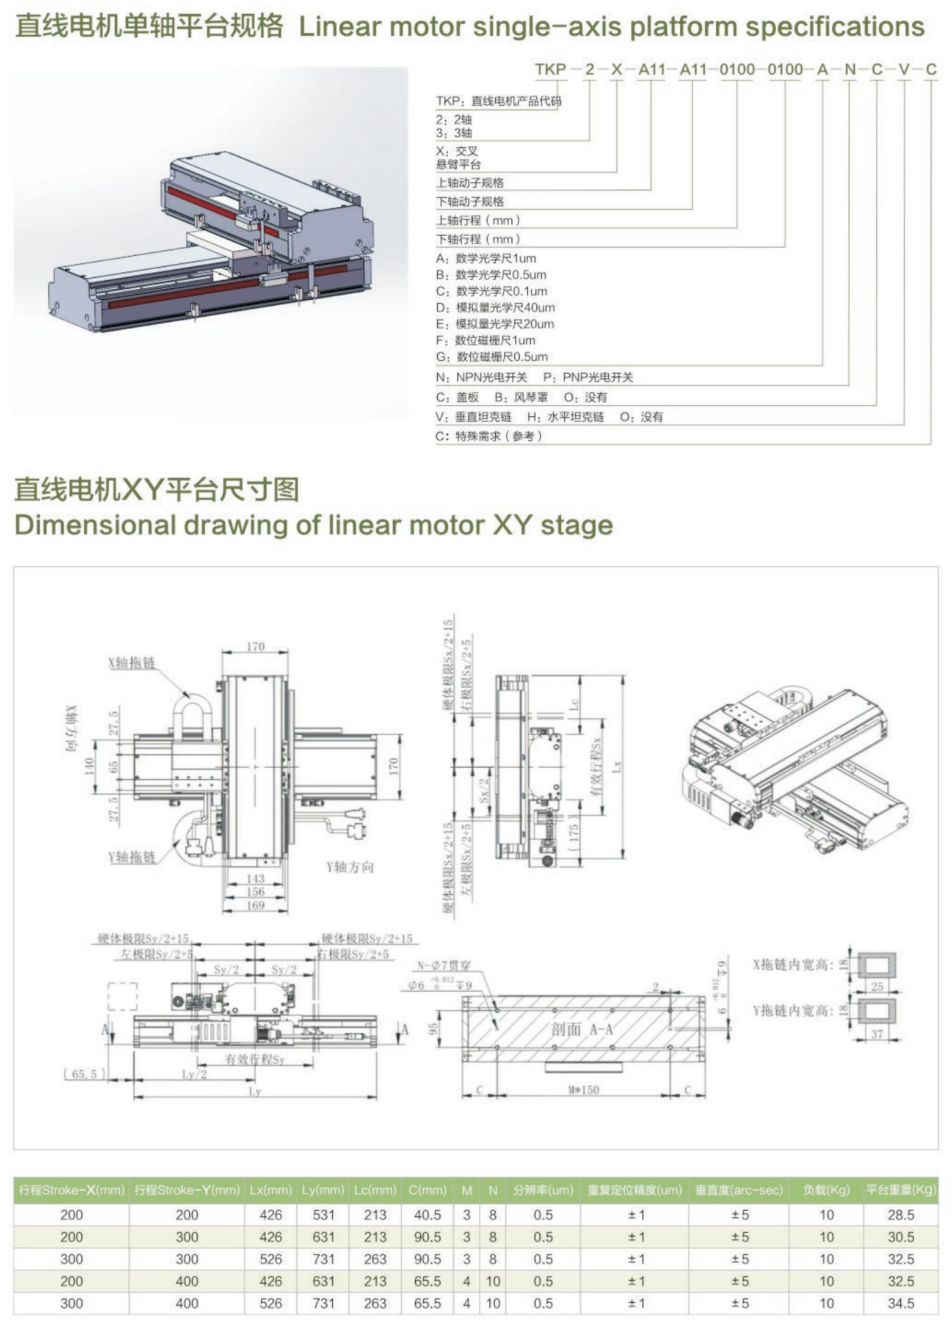
Bàn XY 1
Catalog động cơ tuyến tính Tuogu, trang 133
Nguồn cung cấp hai bảng kích thước/hiệu suất XY riêng biệt mà không đặt tên kiểu kết cấu. Các dòng dưới đây giữ riêng bảng này. Hành trình X/Y tính bằng mm; độ phân giải phản hồi và độ lặp lại bằng μm; độ vuông góc bằng arc-sec; tải và khối lượng bệ bằng kg.
X/Y=200/200;độ phân giải=0.5;độ lặp lại=±1;độ vuông góc=±5;tải=10;khối lượng bệ=28.5.
X/Y=200/300;độ phân giải=0.5;độ lặp lại=±1;độ vuông góc=±5;tải=10;khối lượng bệ=30.5.
X/Y=300/300;độ phân giải=0.5;độ lặp lại=±1;độ vuông góc=±5;tải=10;khối lượng bệ=32.5.
X/Y=200/400;độ phân giải=0.5;độ lặp lại=±1;độ vuông góc=±5;tải=10;khối lượng bệ=32.5.
X/Y=300/400;độ phân giải=0.5;độ lặp lại=±1;độ vuông góc=±5;tải=10;khối lượng bệ=34.5.
Ví dụ mã hai trục được in:TKP-2-X-A11-A11-0100-0100-A-N-C-V-C. Nguồn cũng liệt kê2/3 trục; V:xích dẫn cáp đứng/H:ngang/O:không có; C cuối:yêu cầu đặc biệt. Các cột kích thước còn lại giữ trong hình/hồ sơ nguồn.
Hình minh họa từ nguồn
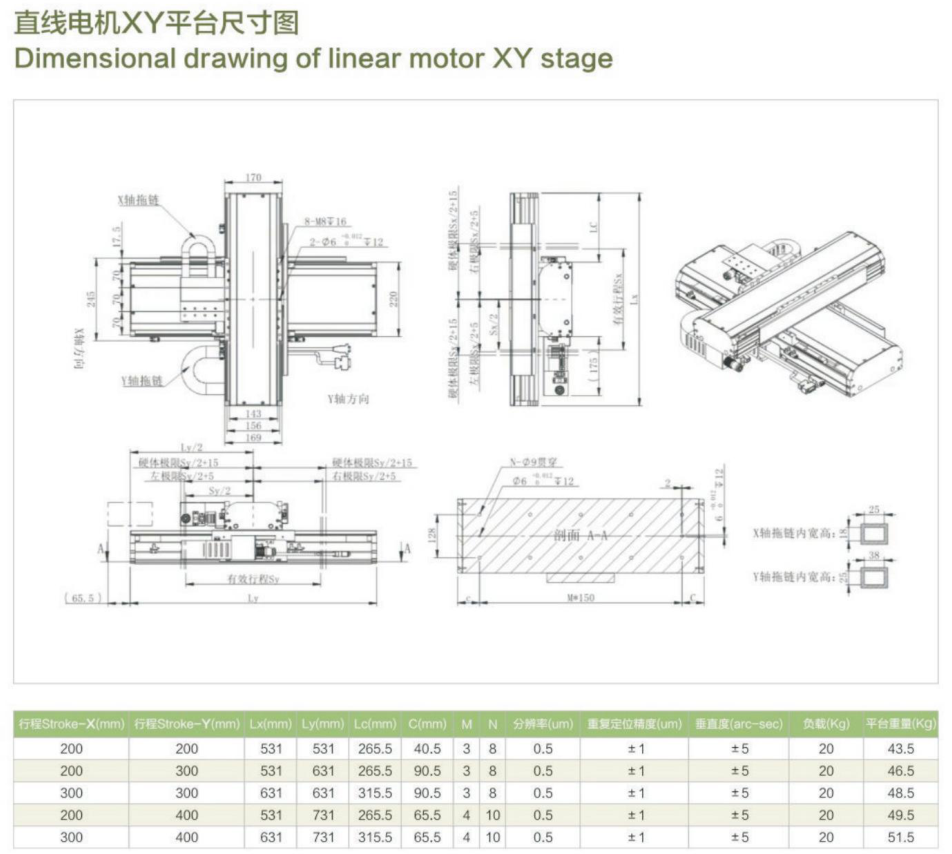
Bàn XY 2
Catalog động cơ tuyến tính Tuogu, trang 134
Nguồn cung cấp hai bảng kích thước/hiệu suất XY riêng biệt mà không đặt tên kiểu kết cấu. Các dòng dưới đây giữ riêng bảng này. Hành trình X/Y tính bằng mm; độ phân giải phản hồi và độ lặp lại bằng μm; độ vuông góc bằng arc-sec; tải và khối lượng bệ bằng kg.
X/Y=200/200;độ phân giải=0.5;độ lặp lại=±1;độ vuông góc=±5;tải=20;khối lượng bệ=43.5.
X/Y=200/300;độ phân giải=0.5;độ lặp lại=±1;độ vuông góc=±5;tải=20;khối lượng bệ=46.5.
X/Y=300/300;độ phân giải=0.5;độ lặp lại=±1;độ vuông góc=±5;tải=20;khối lượng bệ=48.5.
X/Y=200/400;độ phân giải=0.5;độ lặp lại=±1;độ vuông góc=±5;tải=20;khối lượng bệ=49.5.
X/Y=300/400;độ phân giải=0.5;độ lặp lại=±1;độ vuông góc=±5;tải=20;khối lượng bệ=51.5.
Hình minh họa từ nguồn
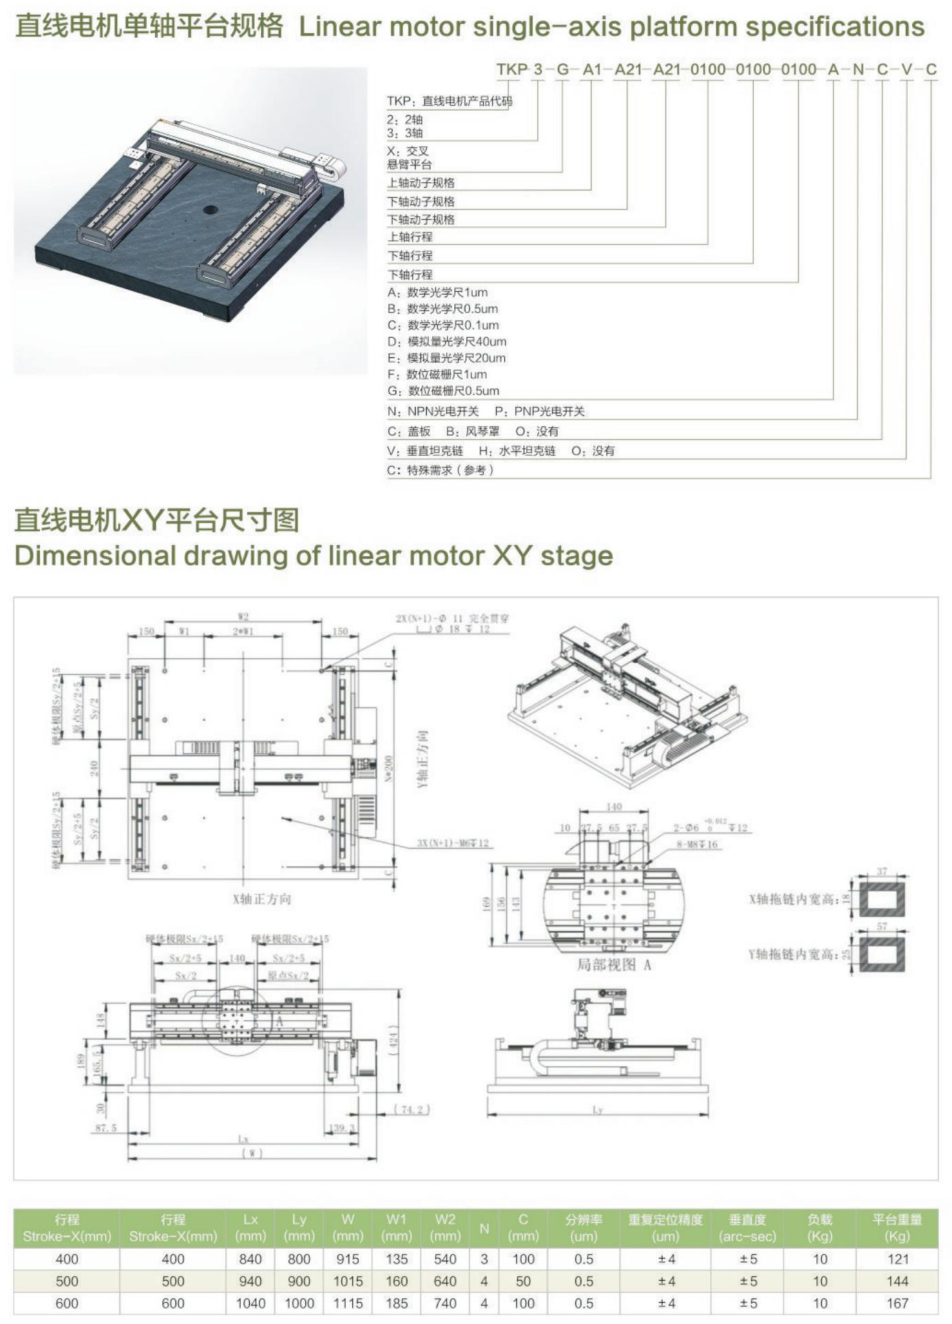
Tham khảo nguồn bàn ba trục
Catalog động cơ tuyến tính Tuogu, trang 135
Ví dụ ba trục được in:TKP-3-G-A1-A21-A21-0100-0100-0100-A-N-C-V-C. Nguồn không định nghĩa G và lặp nhãn trục dưới. Bảng kích thước in cả hai tiêu đề hành trình đầu tiên là Stroke-X(mm); không âm thầm đổi tên tiêu đề nào. Độ phân giải phản hồi/độ lặp lại tính bằng μm;độ vuông góc arc-sec;tải/khối lượng kg.
Các cột hành trình được in=400/400mm;độ phân giải=0.5;độ lặp lại=±4;độ vuông góc=±5;tải=10;khối lượng bệ=121.
Các cột hành trình được in=500/500mm;độ phân giải=0.5;độ lặp lại=±4;độ vuông góc=±5;tải=10;khối lượng bệ=144.
Các cột hành trình được in=600/600mm;độ phân giải=0.5;độ lặp lại=±4;độ vuông góc=±5;tải=10;khối lượng bệ=167.
Hình minh họa từ nguồn
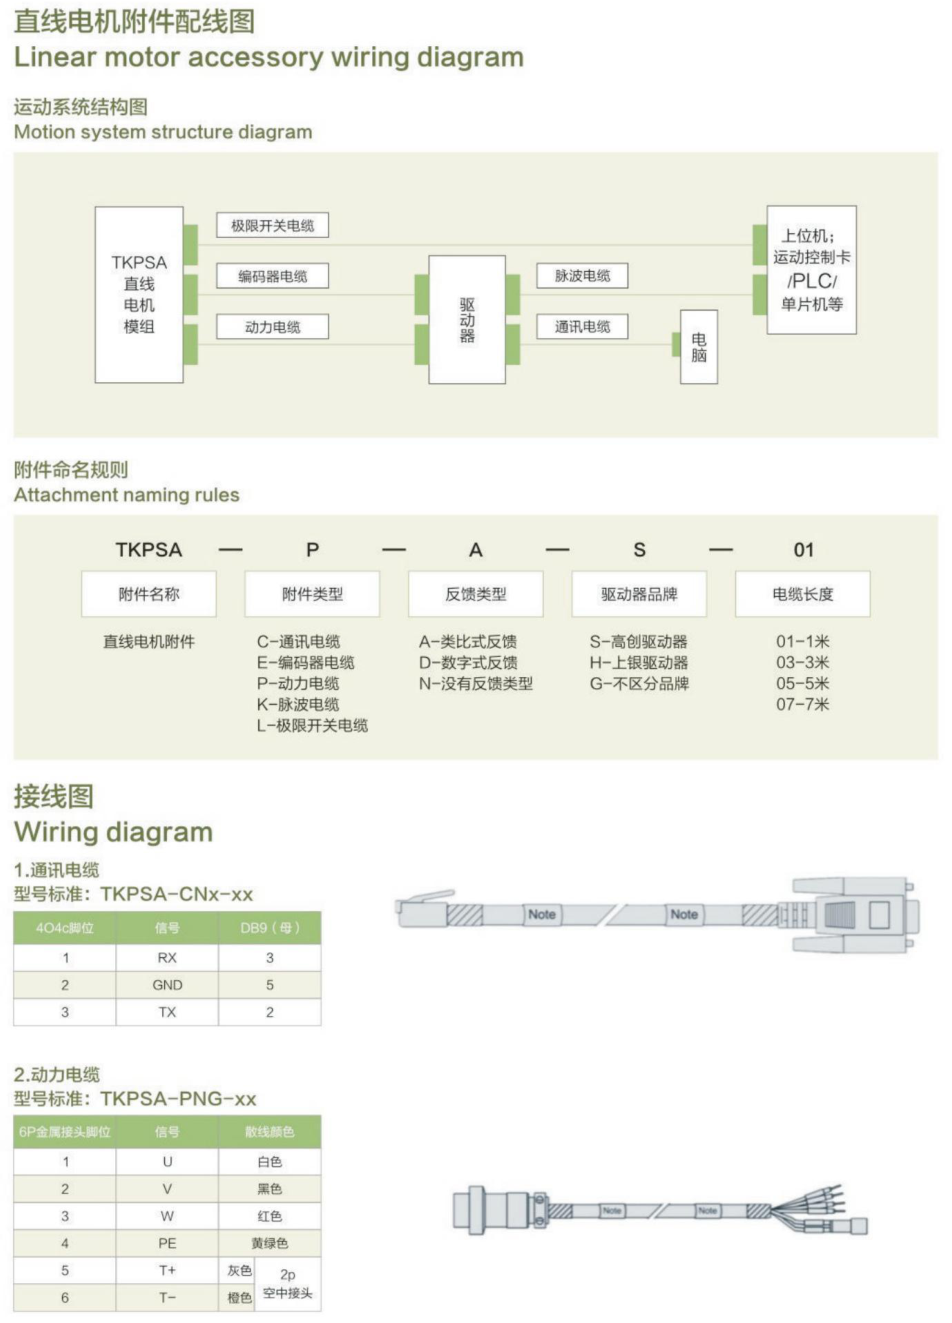
Kết cấu hệ chuyển động
Catalog động cơ tuyến tính Tuogu, trang 136
Sơ đồ nguồn ghi mô-đun động cơ tuyến tính TKPSA, bộ điều khiển truyền động, máy tính và bộ điều khiển cấp trên như thẻ chuyển động, PLC hoặc vi điều khiển. Cáp bộ mã hóa và cáp nguồn nối mô-đun với bộ truyền động. Cáp công tắc hành trình nối thẳng đến bộ điều khiển cấp trên; cáp xung nối bộ truyền động với bộ điều khiển cấp trên; cáp truyền thông nối bộ truyền động với máy tính. Cần đối chiếu các kết nối với bộ điều khiển/giao diện đã chọn.
Hình minh họa từ nguồn
Mã phụ kiện
Catalog động cơ tuyến tính Tuogu, trang 136
Ví dụ in: TKPSA-P-A-S-01. C: cáp truyền thông/E: cáp bộ mã hóa/P: cáp nguồn/K: cáp xung/L: cáp công tắc hành trình. Phản hồi: A: tương tự/D: số/N: không. Bộ điều khiển: S:Gaochuang/H:HIWIN/G: không phụ thuộc thương hiệu. Mã chiều dài cáp 01/03/05/07 tương ứng 1/3/5/7m. Mã phụ kiện này khác mã cáp một trục không nêu đơn vị.
Tham khảo sơ đồ chân đầu nối
Catalog động cơ tuyến tính Tuogu, trang 136
Cáp truyền thông TKPSA-CNx-xx: giữ nguyên tiêu đề đầu nối nguồn 4O4c, không tự hiểu là RJ45. Chân1:RX→DB9 cái3;chân2:GND→DB9 cái5;chân3:TX→DB9 cái2.
Cáp nguồn TKPSA-PNG-xx dùng đầu nối kim loại 6P:1:U/trắng;2:V/đen;3:W/đỏ;4:PE/vàng-xanh;5:T+/xám;6:T-/cam. T+/T- dùng đầu nối thẳng 2P được chỉ định. Khi lắp thực tế, tuân theo định nghĩa đầu nối/bộ điều khiển.
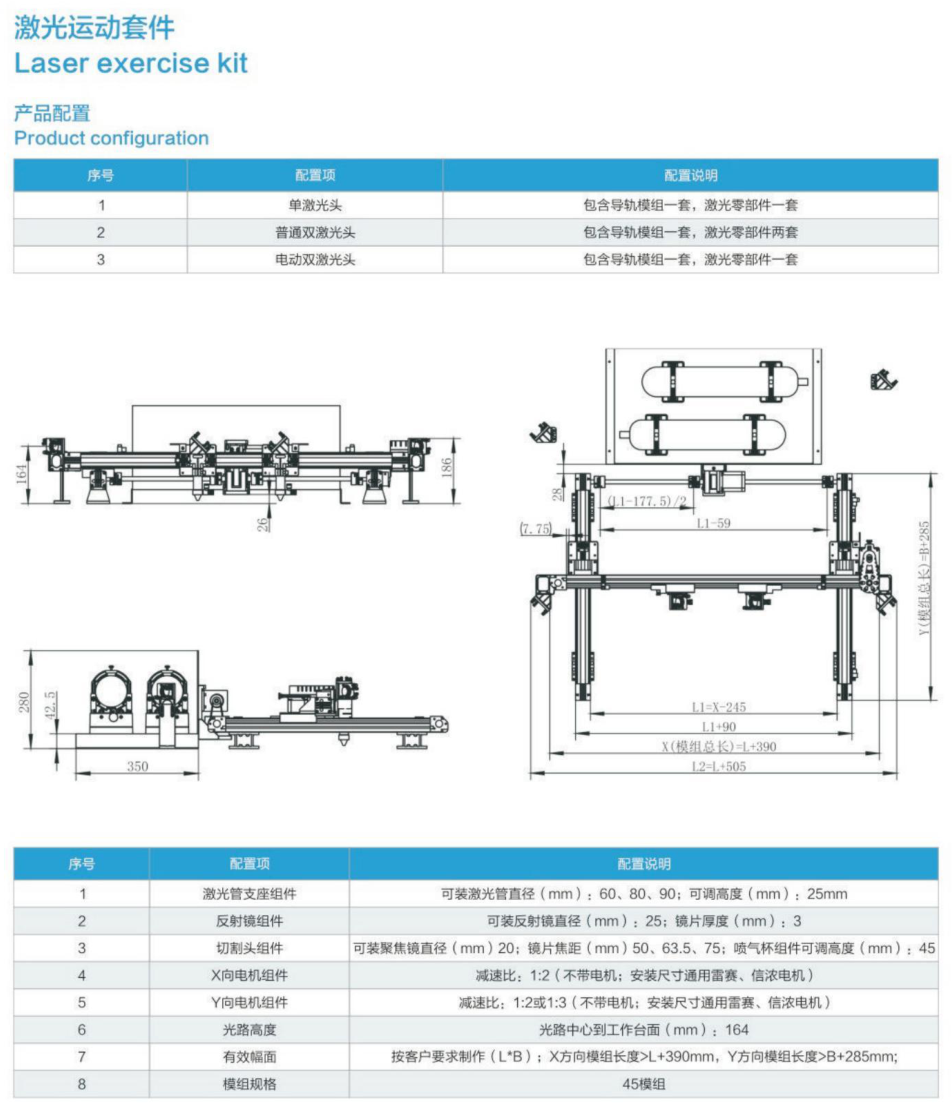
Tham khảo bộ chuyển động laser
Catalog động cơ tuyến tính Tuogu, trang 121
Nguồn liệt kê đầu laser đơn (một bộ mô-đun dẫn hướng và một bộ phụ tùng laser), hai đầu thông thường (một bộ dẫn hướng và hai bộ phụ tùng laser), hai đầu điện (một bộ dẫn hướng và một bộ phụ tùng laser, như bản in).
Giá ống nhận đường kính ống60/80/90mm và điều chỉnh độ cao25mm. Gương phản xạ:đường kính25mm,dày3mm. Thấu kính hội tụ:đường kính20mm,tiêu cự50/63.5/75mm;điều chỉnh độ cao cốc khí45mm. Cụm động cơ X:tỷ số1:2;Y:1:2 hoặc1:3;không kèm động cơ. Độ cao trục quang so với bàn164mm. Vùng làm việc L×B tùy chỉnh;theo nguồn chiều dài mô-đun X>L+390mm,chiều dài mô-đun Y>B+285mm. Nguồn in thông số mô-đun45. Các kích thước/thành phần bộ này thuộc bộ nguồn cụ thể này.
Hình minh họa từ nguồn