Reference material
System, operating and application references from the source catalogue. Model-specific ratings are given in the specification table.
Linear-motor modules and applications
Tuogu linear-motor catalogue, p. 122
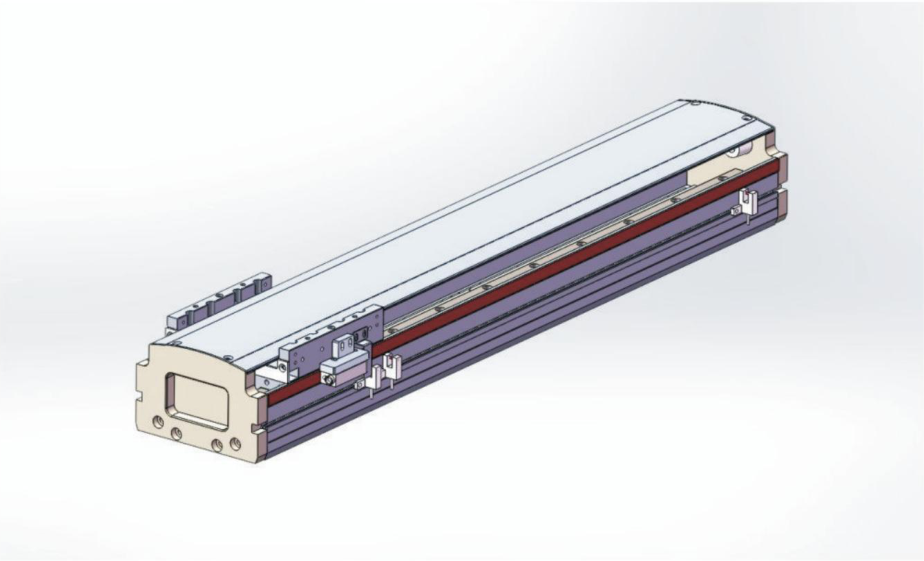
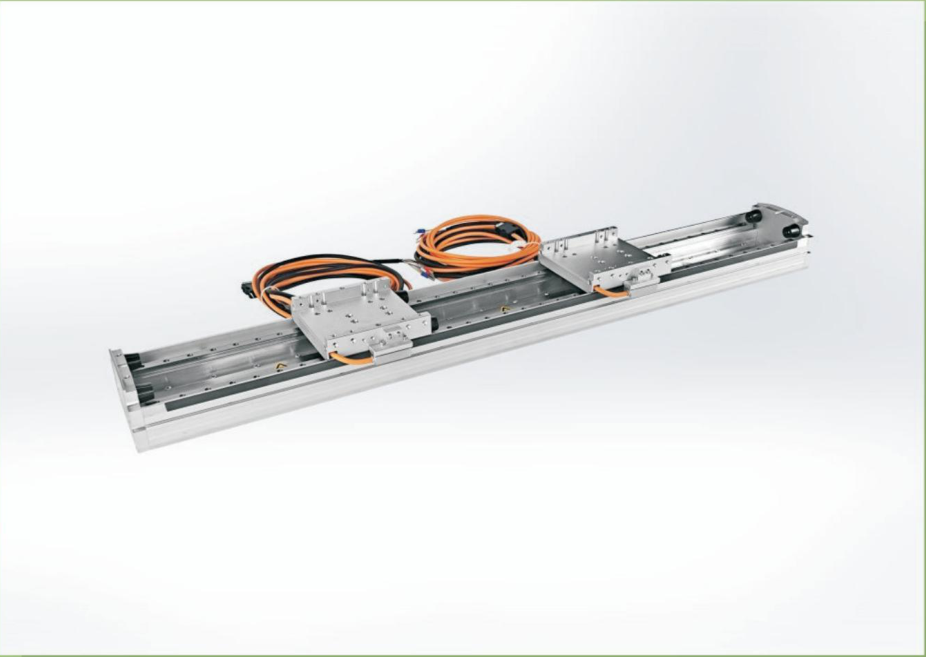
The source describes direct-drive modules, single-axis multiple movers, XY arrangements and gantry platforms for laser cutting, engraving and marking, precision machine tools and semiconductor equipment. Its family introduction states positioning accuracy up to±1μm and unrestricted travel; configured module/platform ratings are given separately. Module sizes90/120/140/170 each have small/large-thrust motor-table variants. The eight current motor-model tables retain their own force,current,thermal and weight parameters.
Source illustration
Single-axis module coding and stator references
Tuogu linear-motor catalogue, p. 123
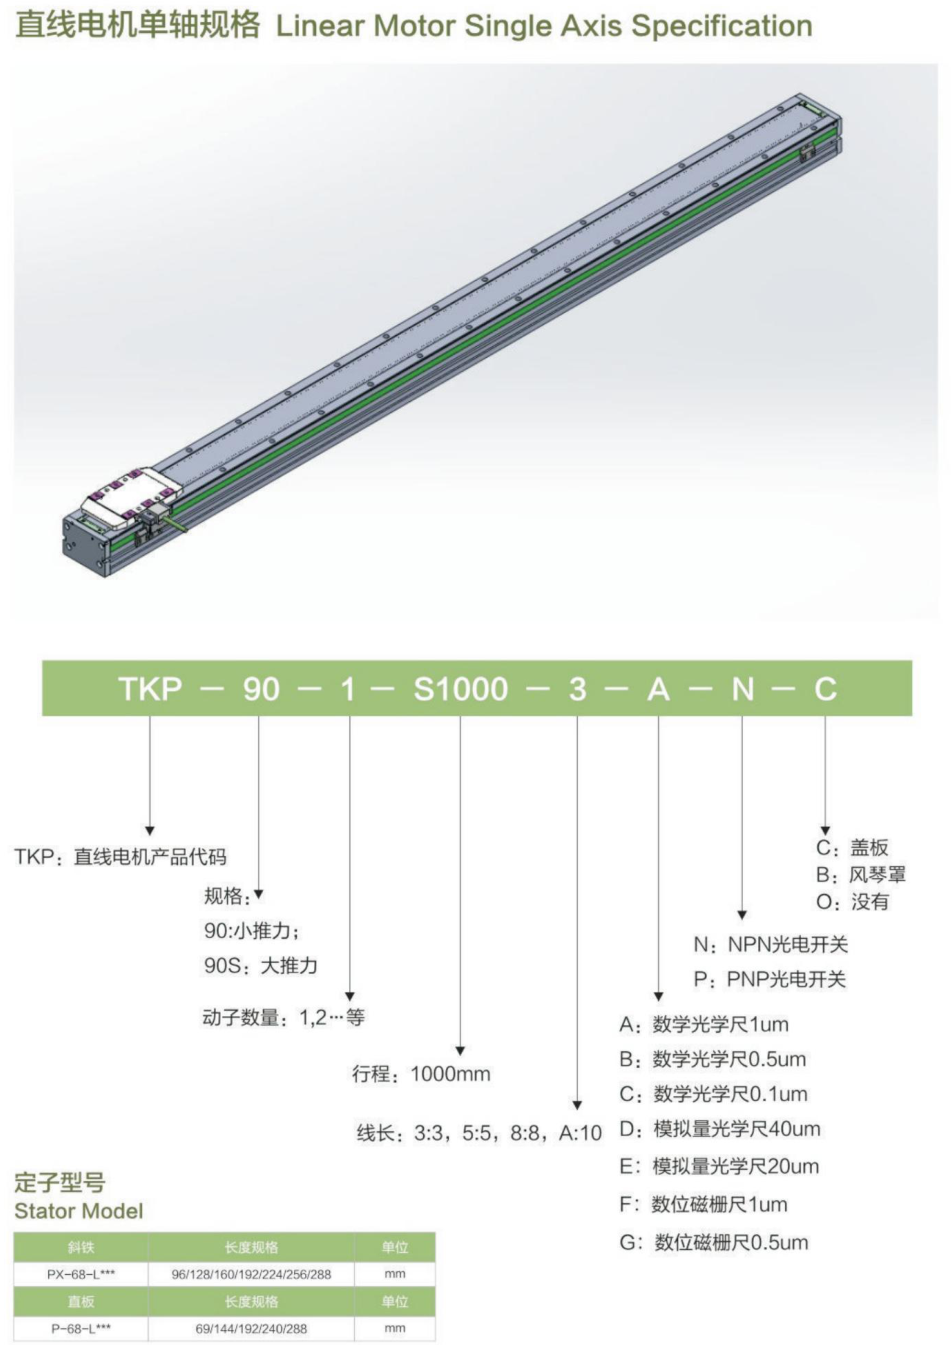
Printed example:TKP-90-1-S1000-3-A-N-C. Module size options90/90S,120/120S,140/140S,170/170S; mover count1,2…; S1000 means1000mm travel. Cable codes3/5/8/A have printed values3/5/8/10; the source gives no cable-length unit. Feedback codes:A/B/C optical1/0.5/0.1μm,D/E optical40/20μm,F/G magnetic1/0.5μm. N:NPN/P:PNP photoelectric switch. C:cover/B:bellows/O:none.
The stator table lists PX-68-L*** with96/128/160/192/224/256/288mm lengths and P-68-L*** with69/144/192/240/288mm lengths. Exact motor/module/stator fit is a configuration decision.
Source illustration
XY platform table1
Tuogu linear-motor catalogue, p. 133
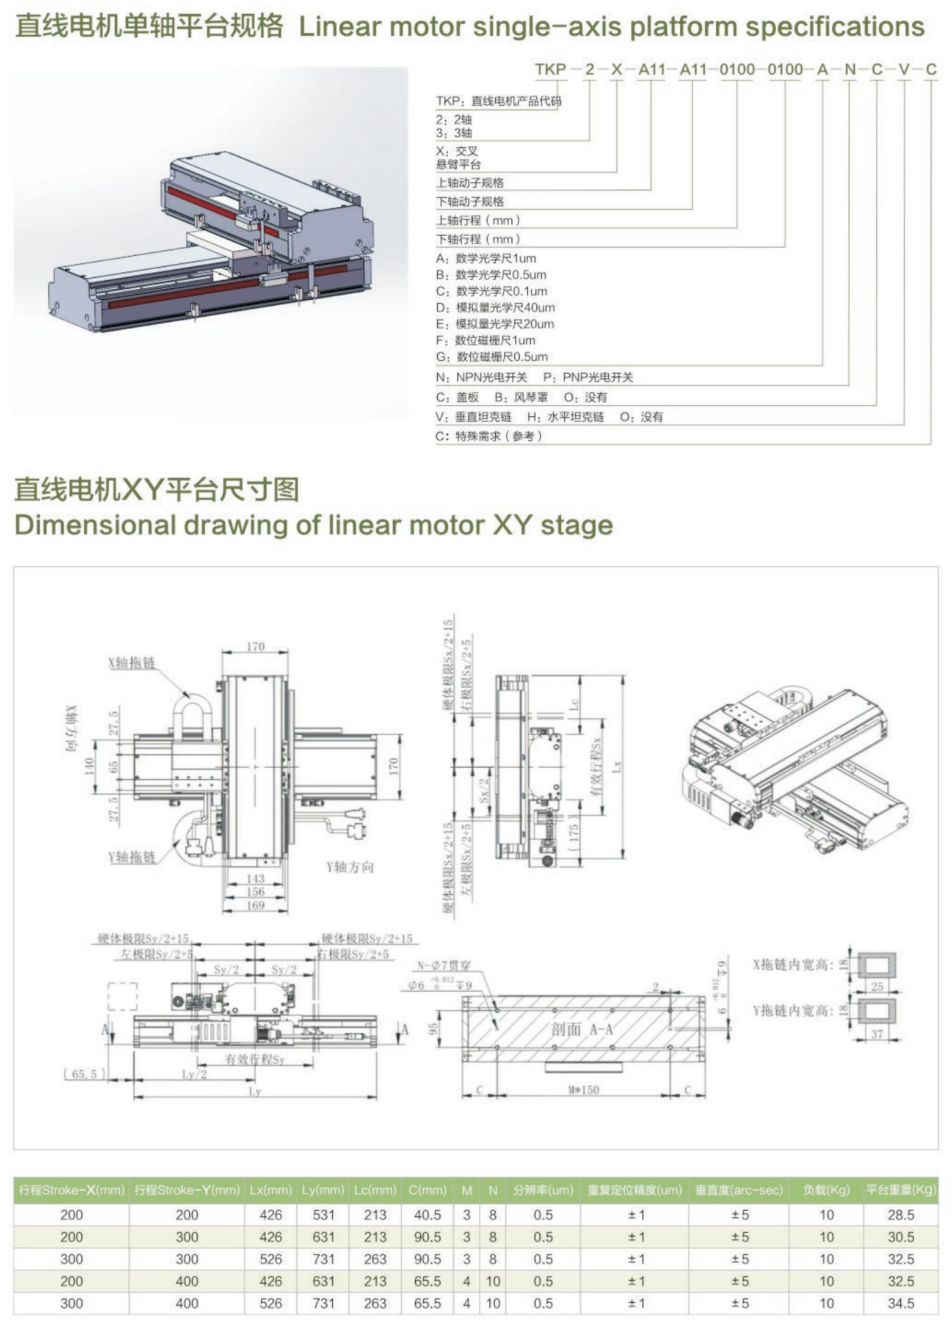
The source supplies two separate XY dimension/performance tables without naming their structure types. The following rows preserve this table independently. X/Y travel in mm; feedback resolution and repeatability in μm;squareness in arc-sec;load and platform weight in kg.
X/Y=200/200;resolution=0.5;repeatability=±1;squareness=±5;load=10;platform weight=28.5.
X/Y=200/300;resolution=0.5;repeatability=±1;squareness=±5;load=10;platform weight=30.5.
X/Y=300/300;resolution=0.5;repeatability=±1;squareness=±5;load=10;platform weight=32.5.
X/Y=200/400;resolution=0.5;repeatability=±1;squareness=±5;load=10;platform weight=32.5.
X/Y=300/400;resolution=0.5;repeatability=±1;squareness=±5;load=10;platform weight=34.5.
Printed two-axis coding example:TKP-2-X-A11-A11-0100-0100-A-N-C-V-C. The source also lists2/3 axes; V:vertical drag chain/H:horizontal/O:none; final C:special requirement. The remaining dimension columns stay in the source figure/archive.
Source illustration
XY platform table2
Tuogu linear-motor catalogue, p. 134
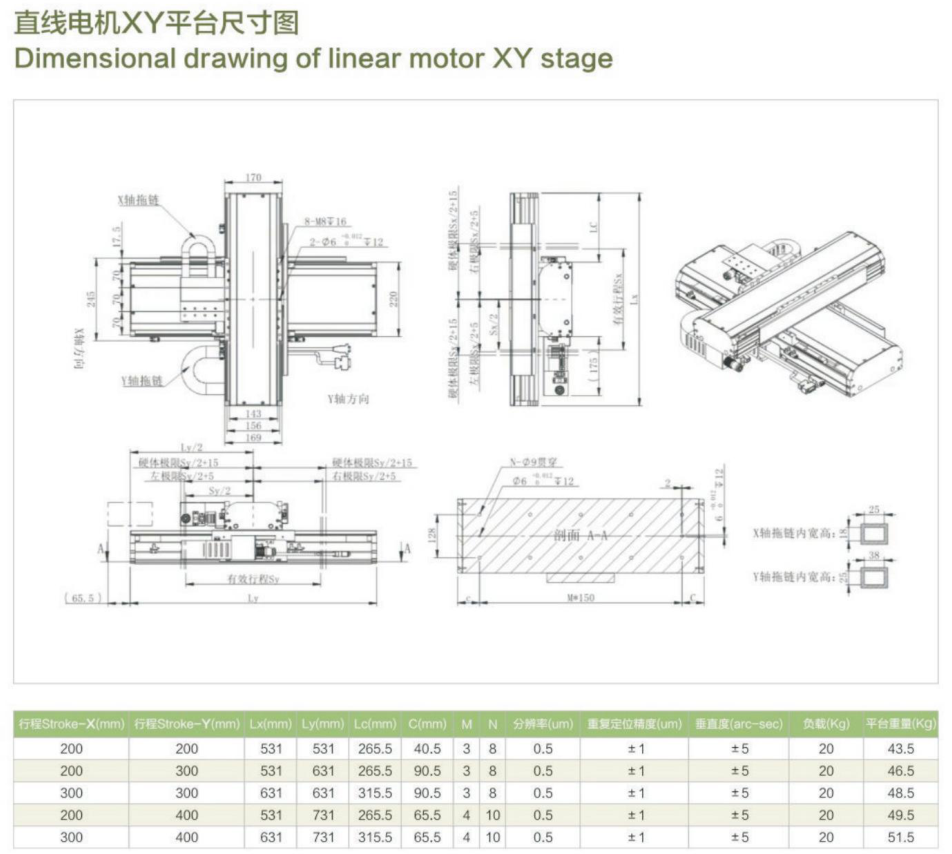
The source supplies two separate XY dimension/performance tables without naming their structure types. The following rows preserve this table independently. X/Y travel in mm; feedback resolution and repeatability in μm;squareness in arc-sec;load and platform weight in kg.
X/Y=200/200;resolution=0.5;repeatability=±1;squareness=±5;load=20;platform weight=43.5.
X/Y=200/300;resolution=0.5;repeatability=±1;squareness=±5;load=20;platform weight=46.5.
X/Y=300/300;resolution=0.5;repeatability=±1;squareness=±5;load=20;platform weight=48.5.
X/Y=200/400;resolution=0.5;repeatability=±1;squareness=±5;load=20;platform weight=49.5.
X/Y=300/400;resolution=0.5;repeatability=±1;squareness=±5;load=20;platform weight=51.5.
Source illustration
Three-axis platform source references
Tuogu linear-motor catalogue, p. 135
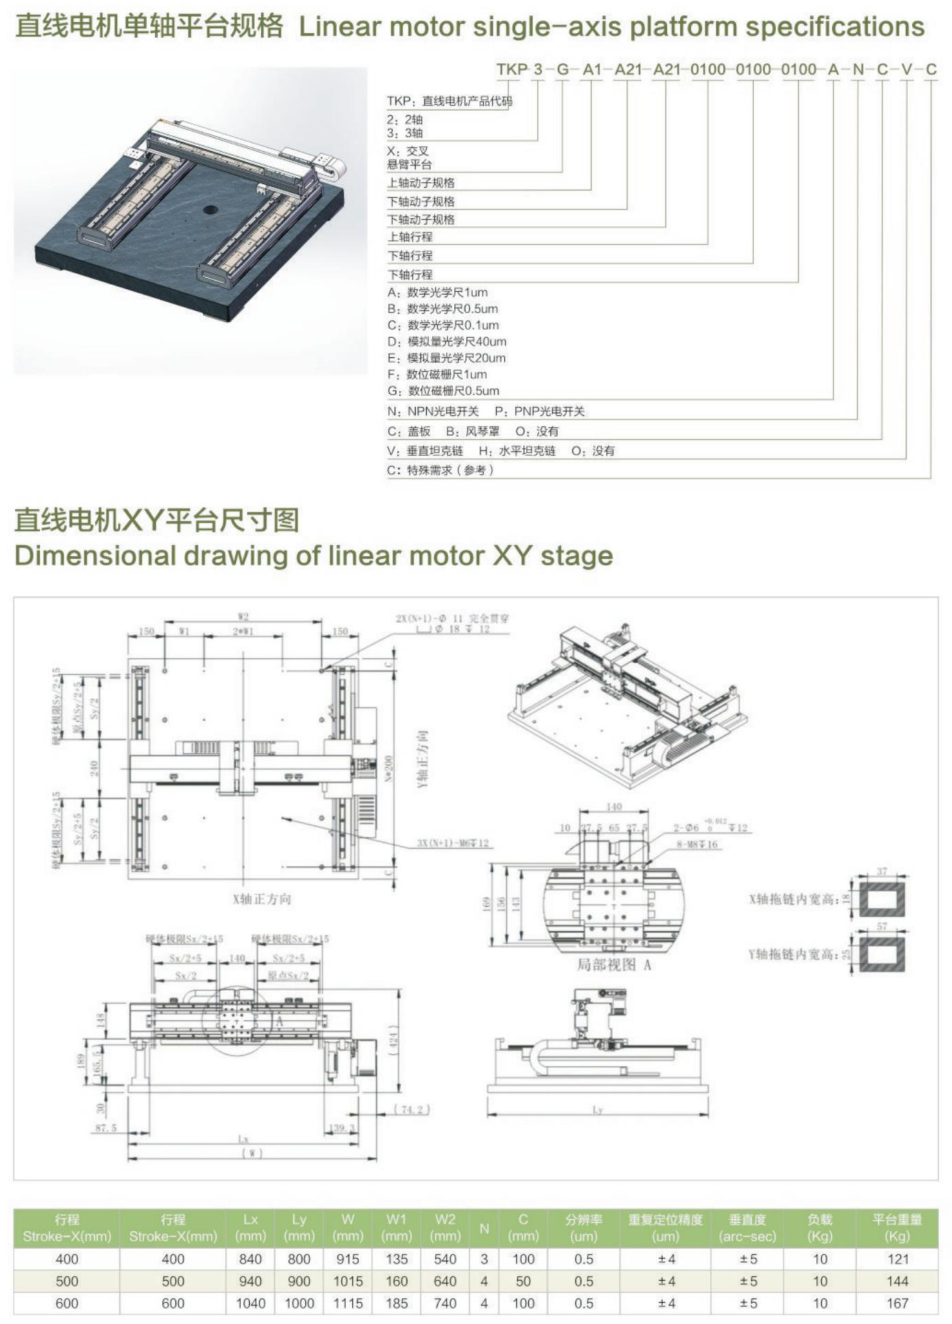
Printed three-axis example:TKP-3-G-A1-A21-A21-0100-0100-0100-A-N-C-V-C. The source does not define G, and repeats the lower-axis label. Its dimension table prints both first travel headers as Stroke-X(mm); neither is silently renamed. Feedback resolution/repeatability are μm;squareness arc-sec;load/weight kg.
Printed travel columns=400/400mm;resolution=0.5;repeatability=±4;squareness=±5;load=10;platform weight=121.
Printed travel columns=500/500mm;resolution=0.5;repeatability=±4;squareness=±5;load=10;platform weight=144.
Printed travel columns=600/600mm;resolution=0.5;repeatability=±4;squareness=±5;load=10;platform weight=167.
Source illustration
Motion-system structure
Tuogu linear-motor catalogue, p. 136
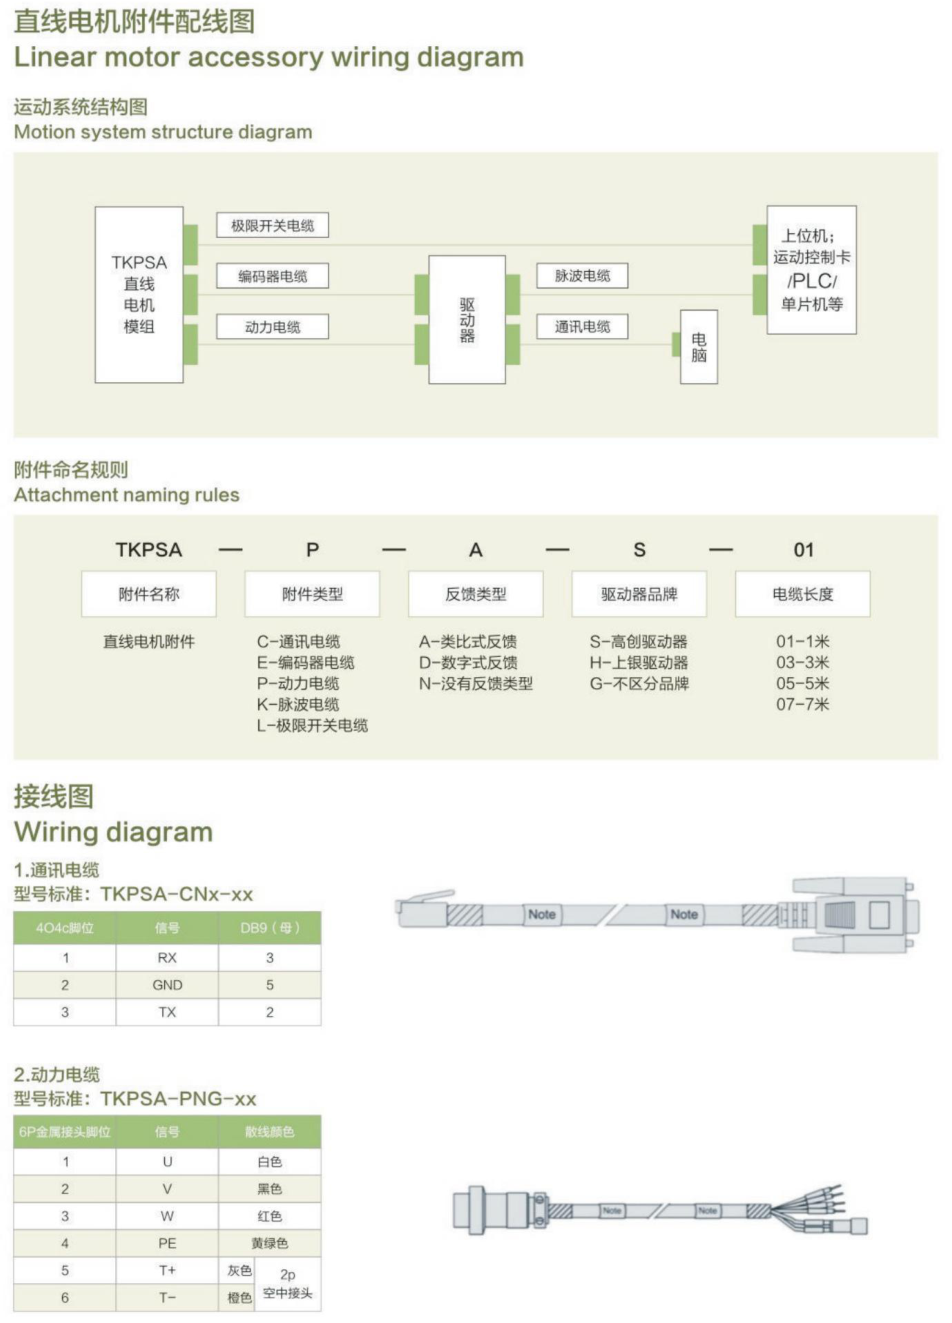
The source diagram labels a TKPSA linear-motor module,a driver,a computer and an upper controller such as a motion-control card,PLC or microcontroller. Encoder and power cables connect module to driver. The limit-switch cable is drawn directly to the upper controller; pulse cable connects driver to upper controller; communications cable connects driver to computer. These diagram connections require matching to the chosen controller/interface.
Source illustration
Accessory coding
Tuogu linear-motor catalogue, p. 136
Printed example:TKPSA-P-A-S-01. C:communications cable/E:encoder cable/P:power cable/K:pulse cable/L:limit-switch cable. Feedback:A:analog/D:digital/N:none. Driver:S:Gaochuang/H:HIWIN/G:brand-independent. Cable-length codes01/03/05/07 mean1/3/5/7m. This accessory coding is distinct from the single-axis cable codes with unstated units.
Connector pinout references
Tuogu linear-motor catalogue, p. 136
Communications cable TKPSA-CNx-xx:source connector heading4O4c is retained without assuming an RJ45 interpretation. Pin1:RX→DB9female3;pin2:GND→DB9female5;pin3:TX→DB9female2.
Power cable TKPSA-PNG-xx uses a6P metal connector:1:U/white;2:V/black;3:W/red;4:PE/yellow-green;5:T+/gray;6:T-/orange. T+/T- use the indicated2P inline connector. Use the connector/controller definitions for the actual assembly.
Laser-motion kit references
Tuogu linear-motor catalogue, p. 121
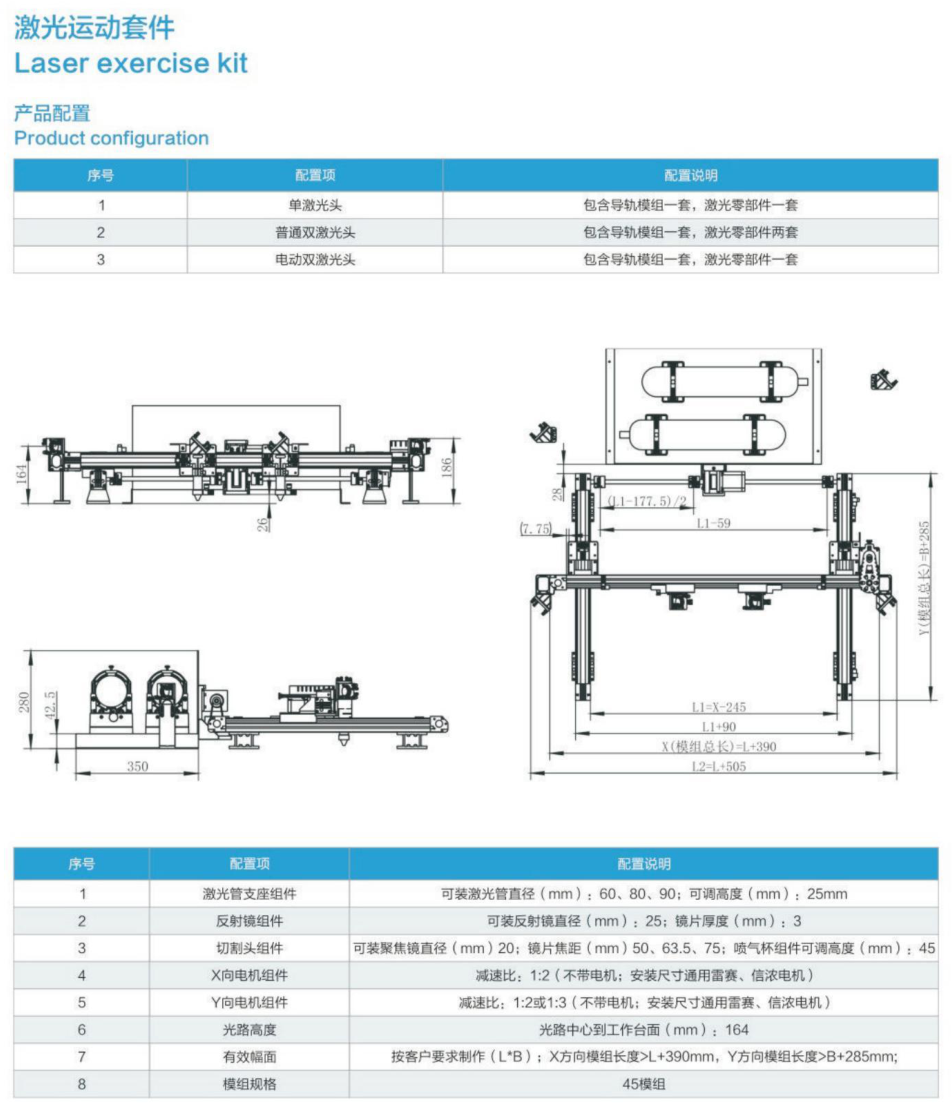
The source lists a single laser head(one guide-module set plus one laser-parts set),ordinary dual heads(one guide-module set plus two laser-parts sets),and electric dual heads(one guide-module set plus one laser-parts set,as printed).
Tube holder accepts60/80/90mm tube diameters and25mm height adjustment. Reflector:25mm diameter,3mm thickness. Focus lens:20mm diameter,focal length50/63.5/75mm;gas-cup height adjustment45mm. X motor component:ratio1:2;Y:1:2 or1:3;motors excluded. Optical-axis height above table164mm. Work area L×B is customized;source X-module length>L+390mm,Y-module length>B+285mm. Module specification45 is printed. These kit dimensions/contents belong to this source kit.
Source illustration