Hệ thống
Hệ thống chuyển động Cartesian
Hệ thống định vị Cartesian (gantry) lắp từ các mô-đun tuyến tính một trục HTROBOT. Mỗi trục được chọn từ các dòng dùng trong môi trường thông thường (MF, MD, MT) hoặc các dòng chốn…
Xem hệ thốngHệ thống
7 hệ thống
Hệ thống
Hệ thống định vị Cartesian (gantry) lắp từ các mô-đun tuyến tính một trục HTROBOT. Mỗi trục được chọn từ các dòng dùng trong môi trường thông thường (MF, MD, MT) hoặc các dòng chốn…
Xem hệ thốngHệ thống
Bố trí gantry có trục X và Z đặt trên hai trục Y song song, trục Z nằm trên con trượt của trục X; hai trục Y được dẫn động bằng một động cơ qua thanh nối. Dùng cho lắp đặt nằm ngan…
Xem hệ thống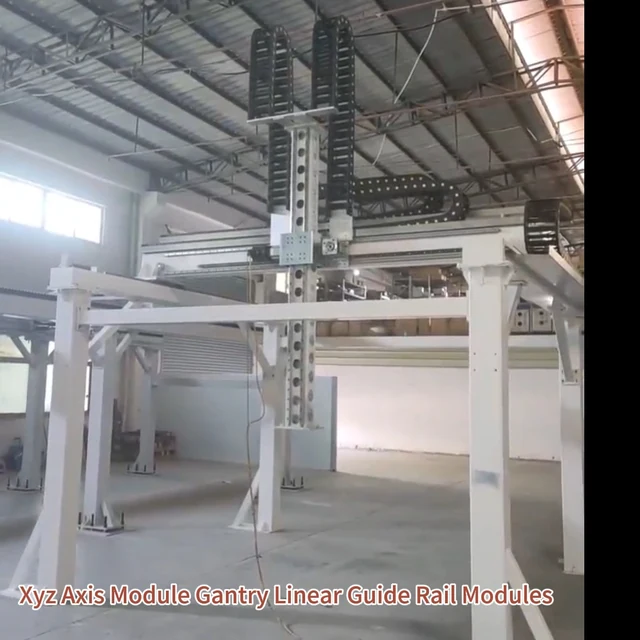
Hệ thống
Hệ thống robot gantry XYZ có động cơ, với bàn trượt chạy trên ray dẫn hướng thanh răng và bánh răng, dùng cho vận chuyển tải nặng.
Xem hệ thốngHệ thống
Bàn chuyển động XY hai trục được chế tạo từ các mô-đun tuyến tính có động cơ cho robot gantry.
Xem hệ thốngHệ thống
Bộ mô-đun công xôn ba trục lắp từ các mô-đun tuyến tính một trục, mang tải trên trục Z công xôn, dùng cho cắt và hàn laser. Mô-đun hành trình dài có thể ghép nối cho dây chuyền pin…
Xem hệ thốngHệ thống
Mô-đun gantry XYZ có khung dầm và cột bằng nhôm hoặc thép cho dây chuyền sản xuất và logistics, chế tạo với một, hai hoặc nhiều cột và dầm, thuộc các cấp nhẹ, trung bình hoặc nặng.
Xem hệ thốngHệ thống
Tay máy gantry, còn gọi là robot Cartesian hoặc robot tuyến tính, chuyển động dọc các trục thẳng trong không gian hình hộp ba chiều. Chúng được dùng để gắp, đặt và cấp vật liệu tro…
Xem hệ thống