
Solución
Proyectos de robots de manipulación
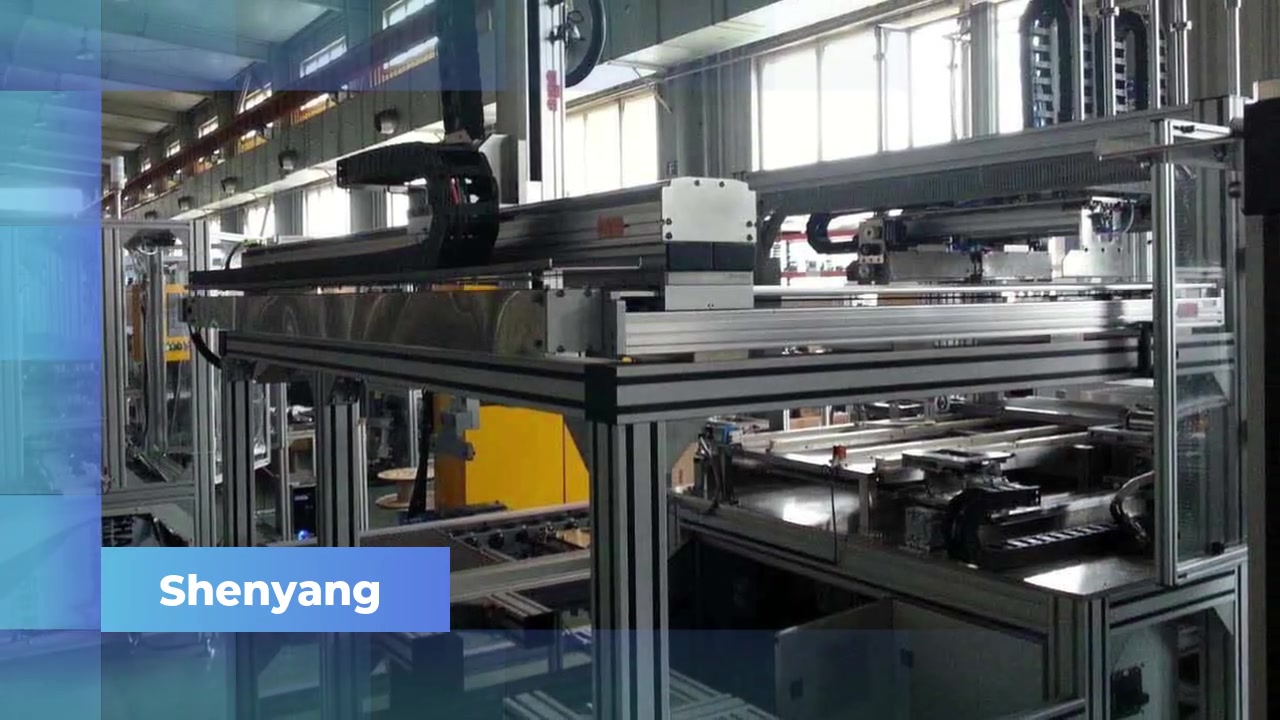
Para un proyecto de manipulación, indique el recorrido de cada eje, la carga útil, la velocidad y el entorno de funcionamiento.
Qué confirmar para este sistema
Indique la pieza, su orientación, los puntos de recogida y colocación o las estaciones de proceso, y el movimiento requerido entre ellos. Una disposición cartesiana utiliza ejes lineales separados; la tarea determina su número y configuración. Incluya la herramienta o pinza y cómo entra en contacto con la pieza.
Indique el espacio disponible en el suelo o la máquina, las superficies de montaje, los obstáculos, las interfaces de alimentación y control y el entorno de funcionamiento. En aplicaciones de manipulación, muestre las estaciones de carga y descarga y la herramienta final. Un croquis sencillo facilita la revisión de estas interfaces.
Consultar sobre esta página
Detalles útiles que incluir:
- Función del equipo
- Carrera por eje (mm)
- Carga útil (kg) y velocidad
- Entorno operativo
Guardado solo en este navegador. Nada enviado.