
ソリューション
搬送ロボット案件
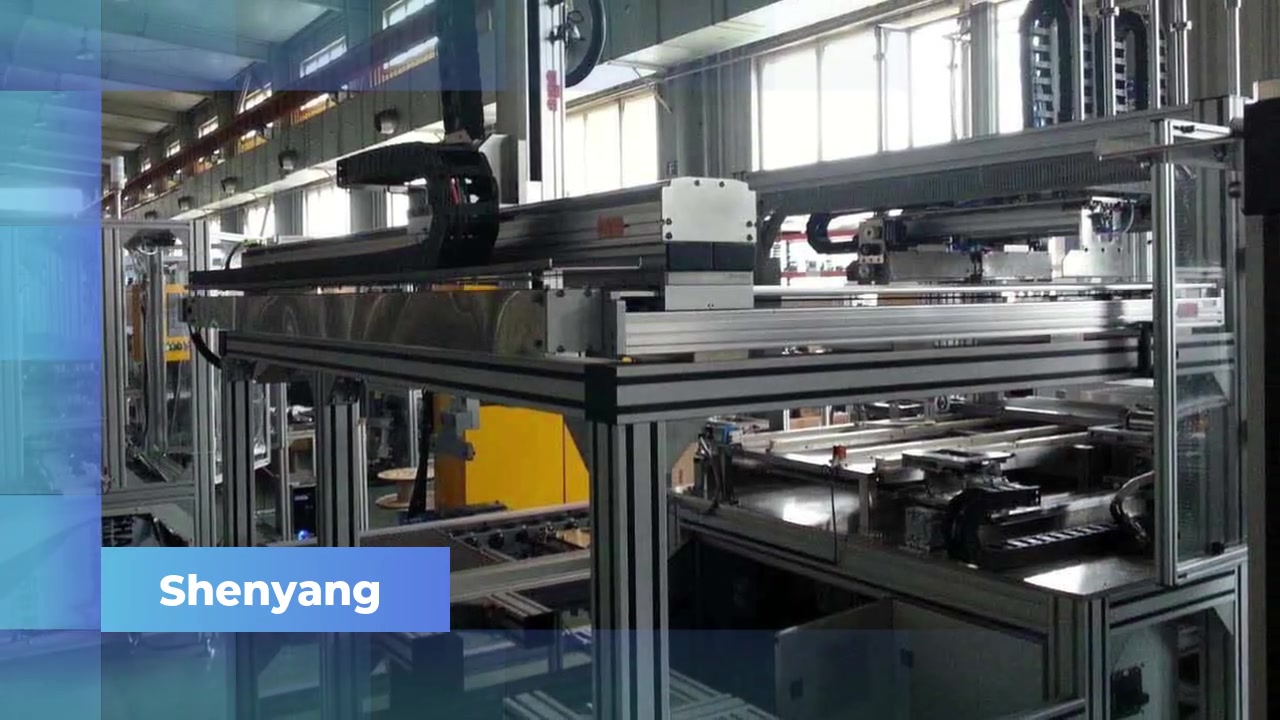
搬送プロジェクトでは、各軸の移動距離、可搬重量、速度、稼働環境を指定してください。
このシステムで確認する事項
部品、その向き、ピックアップ・配置位置または工程ステーション、およびその間に必要な動きを示してください。直交構成では独立したリニア軸を使い、軸数と配置は作業に応じて決まります。ツールまたはグリッパーと、ワークとの接触方法も含めてください。
床面または機械の設置範囲、取付面、障害物、電源・制御インターフェース、運転環境を提示してください。ハンドリングでは投入・取り出しステーションと先端ツールも示してください。簡単なレイアウト図があると、これらのインターフェースを確認しやすくなります。
このページについて問い合わせる
お知らせいただきたい情報:
- 設備の機能
- 各軸の移動距離(mm)
- 可搬重量(kg)と速度
- 使用環境
このブラウザーにのみ保存。何も送信していません。