
솔루션
이송 로봇 프로젝트
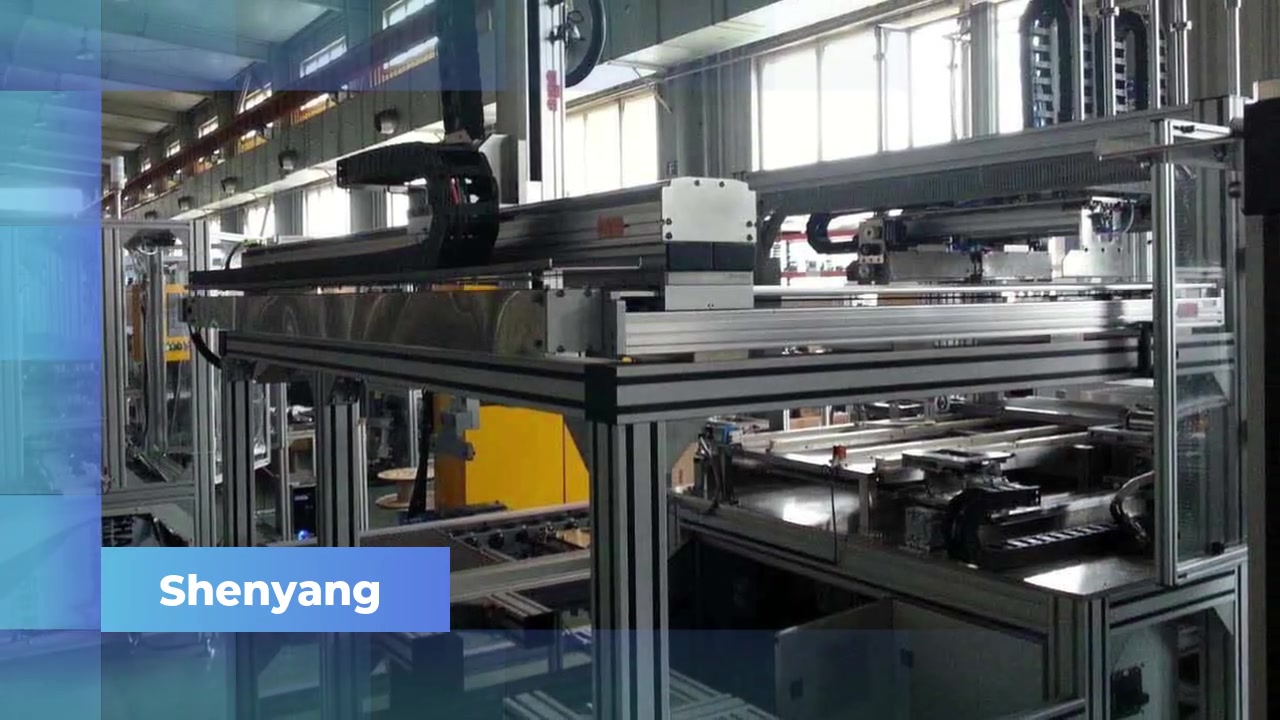
취급 프로젝트의 경우 각 축의 이동 거리, 가반하중, 속도 및 작동 환경을 명시하세요.
이 시스템에서 확인할 사항
부품과 방향, 픽업·배치 지점 또는 공정 스테이션, 지점 사이에 필요한 동작을 설명하세요. 카르테시안 구조는 별도의 직선축을 사용하며 축의 수와 배치는 작업에 따라 결정됩니다. 공구나 그리퍼와 공작물의 접촉 방식도 포함하세요.
바닥 또는 기계 설치 범위, 장착면, 장애물, 전원·제어 인터페이스 및 작동 환경을 알려 주세요. 핸들링 작업에서는 적재·하역 스테이션과 끝단 공구도 표시하세요. 간단한 배치 스케치가 인터페이스 검토에 도움이 됩니다.
이 페이지 문의
포함하면 좋은 정보:
- 장비 기능
- 축별 이동 거리(mm)
- 적재 하중(kg) 및 속도
- 사용 환경
이 브라우저에만 저장됩니다. 아무것도 전송되지 않았습니다.