
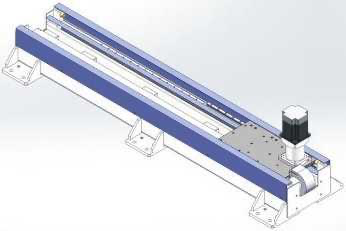
ໂມດູນເສັ້ນຊື່ · ຊຸດລາງພື້ນສັ່ງເຮັດ
DG350HTDG350 ລາງພື້ນສັ່ງເຮັດ
ສາມາດປັບແຕ່ງຄວາມກວ້າງແລະຄວາມແມ່ນຍຳຕາມຄວາມຕ້ອງການຂອງໂຄງການ.
DG350 · ແກນລາງເຄື່ອນຫຸ່ນຍົນ
ໂມດູນລາງພື້ນເພີ່ມແກນເສັ້ນຊື່ໃຫ້ຫຸ່ນຍົນ. ກຳນົດຈຸດຕໍ່ ຂອບເຂດເຄື່ອນ ແລະພື້ນທີ່ຮອບຊຸດເຄື່ອນ.
ປຽບທຽບ DG350
ສຳລັບ DG350 ທຽບຂໍ້ມູນນີ້: ນ້ຳໜັກບັນທຸກແນວນອນ: 1000 kg;ລີດເກຍ: 250 mm. ກວດຖານລາງ ການຍຶດ ແລະສູນນ້ຳໜັກກັບຫຸ່ນຍົນທີ່ສະເໜີ. ທຽບແບບຮຸ່ນແລະເງື່ອນໄຂໃຊ້ງານ.
ພາຣາມິເຕີ ແລະຂອບເຂດການໃຊ້
| ຊ່ວງໄລຍະຊັກໃນຕາຕະລາງຂະໜາດ ຮຸ່ນທາງເຕັກນິກປັດຈຸບັນ | 100-2400 mm |
|---|---|
| ລະຫັດຂໍ້ມູນຈຳເພາະຕົວຫຼຸດເກຍ ຮຸ່ນທາງເຕັກນິກປັດຈຸບັນ | 180 mm |
| ລີດເກຍ ຮຸ່ນທາງເຕັກນິກປັດຈຸບັນ | 250 mm |
| ນ້ຳໜັກບັນທຸກແນວນອນ ຮຸ່ນທາງເຕັກນິກປັດຈຸບັນ | 1000 kg |
| ຄວາມສາມາດເຮັດຊ້ຳ ຮຸ່ນທາງເຕັກນິກປັດຈຸບັນ | ±0.1 mm |
| ໝາຍເຫດໄລຍະຊັກ (ຕາມຄຳຂອງຕົ້ນທາງ) ຮຸ່ນທາງເຕັກນິກປັດຈຸບັນ | 不限长度/间隔100 |
| Application reference | The source describes the ground rail as a robot external travel axis (seventh axis), extending the travel area for coating, welding, machining, smart warehousing and automotive applications. |
| Gear specification | 3M |
| Linear guide (source code) | 30 |
| Installation reference | With and without sheet-metal shielding are shown on the facing source drawing page. |
| Ordering example (reference) | DG350-L250-S500-R180-C4-D-K |
| Sensor model | Outside FC307 (NPN) |
ຕິດຕໍ່ HTROBOT
- ອີເມວemmy@htrobot.com
- ໂທລະສັບ+86 152 0225 5004
- ຮ້ານ Alibabaເຂົ້າຊົມຮ້ານຂອງພວກເຮົາໃນ Alibaba