
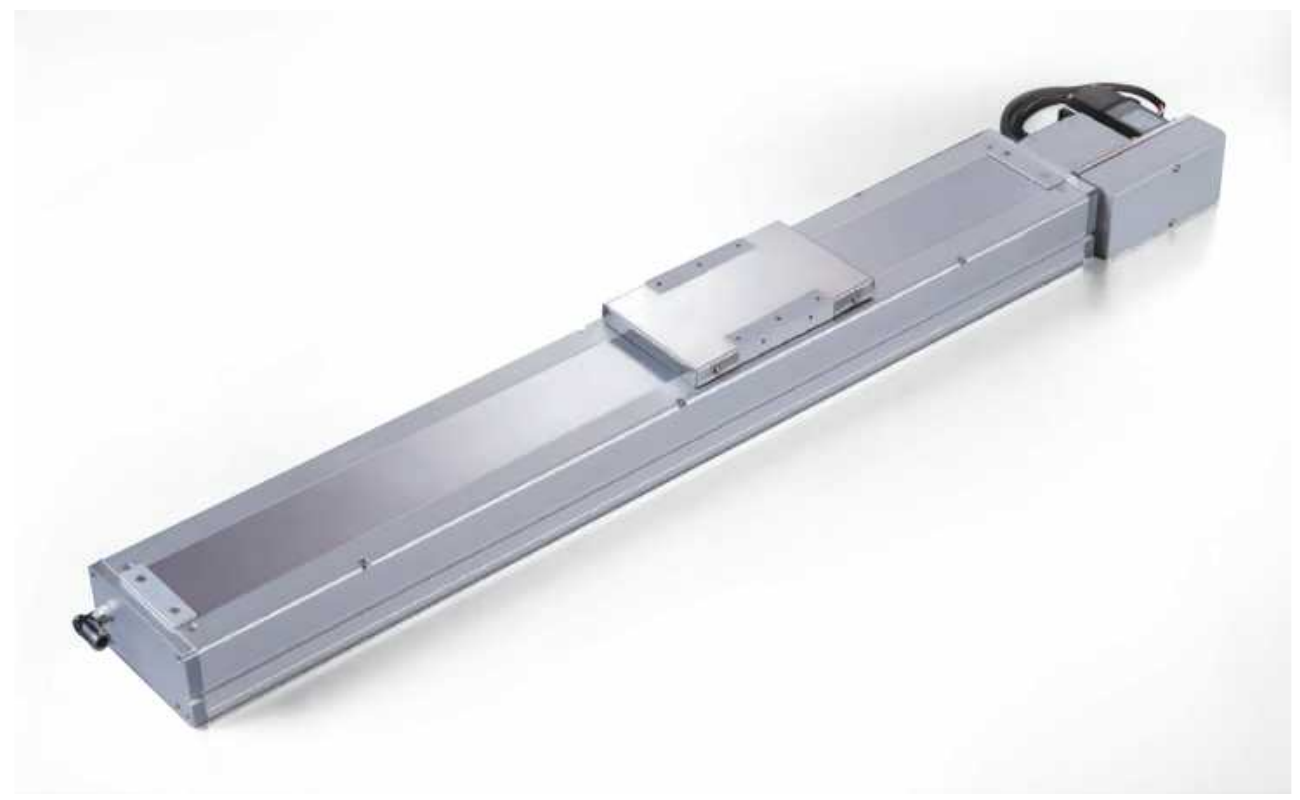
MDC135 · 벨트 구동 리니어 모듈
벨트로 캐리지를 움직입니다. 이동거리와 속도를 벨트 구조, 감속 옵션, 설치 공간과 함께 비교합니다.
MDC135 비교
MDC135에서 다음 항목을 비교하세요: 이동 스트로크: 100–3500 mm;벨트 폭: 35 mm. 모델 도면에서 구동단과 캐리지 연결을 확인합니다. 벨트 장력, 정비 공간, 위치결정 요구도 검토합니다.
매개변수와 적용 범위
| 동기 벨트 폭 현재 기술 모델 | 35 mm |
|---|---|
| 수평 하중 = · 5 · 모델 수준 원본 매개변수이며 모듈 또는 판매 구성에 대한 적용 가능성은 확인되지 않았습니다 | 10 kg |
| 수평 하중 = · 8 · 모델 수준 원본 매개변수이며 모듈 또는 판매 구성에 대한 적용 가능성은 확인되지 않았습니다 | 28 kg |
| 수평 하중 = · 10 · 모델 수준 원본 매개변수이며 모듈 또는 판매 구성에 대한 적용 가능성은 확인되지 않았습니다 | 45 kg |
| 수평 하중 = · 15 · 모델 수준 원본 매개변수이며 모듈 또는 판매 구성에 대한 적용 가능성은 확인되지 않았습니다 | 80 kg |
| 리드 현재 기술 모델 | 120 mm |
| 최대 속도 = · 5 · 모터 속도 3000 rpm; 원본 표의 값이며 판매 구성이 확인된 것은 아닙니다 · 모델 수준 원본 매개변수이며 모듈 또는 판매 구성에 대한 적용 가능성은 확인되지 않았습니다 · 原册摘要速度与减速比表不一致;本值按表格条件展示。 | 1200 mm/s |
| 최대 속도 = · 8 · 모터 속도 3000 rpm; 원본 표의 값이며 판매 구성이 확인된 것은 아닙니다 · 모델 수준 원본 매개변수이며 모듈 또는 판매 구성에 대한 적용 가능성은 확인되지 않았습니다 · 原册摘要速度与减速比表不一致;本值按表格条件展示。 | 750 mm/s |
| 최대 속도 = · 10 · 모터 속도 3000 rpm; 원본 표의 값이며 판매 구성이 확인된 것은 아닙니다 · 모델 수준 원본 매개변수이며 모듈 또는 판매 구성에 대한 적용 가능성은 확인되지 않았습니다 · 原册摘要速度与减速比表不一致;本值按表格条件展示。 | 600 mm/s |
| 최대 속도 = · 15 · 모터 속도 3000 rpm; 원본 표의 값이며 판매 구성이 확인된 것은 아닙니다 · 모델 수준 원본 매개변수이며 모듈 또는 판매 구성에 대한 적용 가능성은 확인되지 않았습니다 · 原册摘要速度与减速比表不一致;本值按表格条件展示。 | 400 mm/s |
| 모터 출력 현재 기술 모델 | 400 W |
| 반복 정밀도 현재 기술 모델 | ±0.05 mm |
| 스트로크 간격 현재 기술 모델 | 50 mm |
| 스트로크 범위 현재 기술 모델 · 原册行程表到 3500 mm;早期提取摘要记 3000 mm,本项按原册表格展示。 | 100–3500 mm |
| 수직 하중 = · 5 · 모델 수준 원본 매개변수이며 모듈 또는 판매 구성에 대한 적용 가능성은 확인되지 않았습니다 | 10 kg |
| 수직 하중 = · 8 · 모델 수준 원본 매개변수이며 모듈 또는 판매 구성에 대한 적용 가능성은 확인되지 않았습니다 | 20 kg |
| 수직 하중 = · 10 · 모델 수준 원본 매개변수이며 모듈 또는 판매 구성에 대한 적용 가능성은 확인되지 않았습니다 | 30 kg |
| 수직 하중 = · 15 · 모델 수준 원본 매개변수이며 모듈 또는 판매 구성에 대한 적용 가능성은 확인되지 않았습니다 | 30 kg |
HTROBOT에 상담
- High-Speed Synchronous Belt Module Belt Drive Linear Guide Sliding Table Module Linear Actuator ↗
Alibaba 시리즈 상품 · MDC135
시리즈 참고 상품입니다. 현재 구성을 판매자에게 확인하세요.
- 이메일emmy@htrobot.com
- 전화+86 152 0225 5004
- Alibaba 스토어Alibaba 스토어 방문