
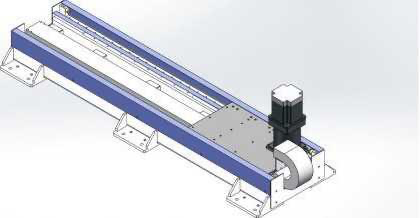
DG500 · ロボット走行軸
床面の走行モジュールはロボットに直線移動軸を追加します。接続、動作範囲、可動部周囲の空間を確認します。
DG500の比較
DG500では次の項目を比較します:水平荷重: 1500 kg;歯車リード: 250 mm。 使用するロボットと共にレール支持、取付、負荷重心を確認し、対象の図面と運転条件を比較します。
パラメータと適用範囲
| 寸法表のストローク範囲 現在の技術モデル | 100-2400 mm |
|---|---|
| 減速機仕様コード 現在の技術モデル | 180 mm |
| 歯車リード 現在の技術モデル | 250 mm |
| 水平荷重 現在の技術モデル | 1500 kg |
| 繰返し位置決め精度 現在の技術モデル | ±0.1 mm |
| ストローク注記(資料原文) 現在の技術モデル | 不限长度/间隔100 |
| Application reference | The source describes the ground rail as a robot external travel axis (seventh axis), extending the travel area for coating, welding, machining, smart warehousing and automotive applications. |
| Gear specification | 3M |
| Linear guide (source code) | 30 |
| Installation reference | With and without sheet-metal shielding are shown on the facing source drawing page. |
| Ordering example (reference) | DG500-L250-S500-R180-C4-D-K |
| Sensor model | Outside FC307 (NPN) |
HTROBOTに相談
- メールemmy@htrobot.com
- 電話+86 152 0225 5004
- AlibabaストアAlibabaストアを見る